深度
AI 领域长篇解读、行业观察、技术分析 —— 慢下来读一篇。
DPP协议发布:用140条规则统一文档解析标准
Document Parsing Protocol(DPP)提出140条文档解析规则,覆盖表格、表单、图表等歧义场景,可作为评估LLM解析质量的评分标准,弥补现有OCR基准偏好单一风格的缺陷。

GitHub日报·10月30日:Skills生态全面爆发,Agent开始给自己配电脑
Skills 生态形成三层结构: 官方标准, 个人实战技能集, 垂直场景技能, 一天之内同时上榜; Agent 开始拥有独立运行环境, OpenBot 和 OpenMausBot 都在给 agent 配电脑和虚拟机; 跨会话记忆成为刚需, claude-mem 九万多星说明金鱼记忆问题已被广泛认可

Cognition SWE-2 实战:一个提示词搞定产品发布全流程
解析 YouTube 创作者用 Cognition SWE-2 发布产品的完整提示词:落地页、七封邮件序列与未购买用户跟进工具三段式结构,以及"测试并汇报"这一约束如何改变 AI 的交付质量。
AWS AgentCore Gateway:用MCP打通AI Agent与企…
AWS AgentCore Gateway:用MCP打通AI Agent与企业后端
AWS AgentCore Gateway如何作为主MCP服务器聚合REST API、Lambda与已有MCP服务?解析其AST实时映射、零冷启动、语义搜索治工具过载、会话隔离与密钥注入安全设计,以及企业AI Agent解耦后端的架构思路。

一个链接给Figma AI装上新技能:MCP连接器实战
通过粘贴一个MCP服务器链接,Figma中的AI Agent就能获得新工具能力。本文拆解配置流程、超过20个一键接入应用、读写权限与执行策略设置,以及公开HTTPS链接这一关键限制。

PFR:差分隐私噪声按典型敏感度缩放的新范式
差分隐私噪声常被最坏情况记录绑架。Propose-Filter-Release(PFR)通过私有过滤步骤,将保护典型记录增删的机制升级为通用差分隐私原语,支持标量统计、主成分子空间、图有效电阻与治疗规则选择等场景。

无需权重扰动:重新思考神经厚块假说
新研究复现神经厚块增益,但发现无需权重扰动:仅扰动单个解码器块或添加logit偏置即可匹配甚至超越全权重扰动效果。提出Perturb-Select-Vote框架,在语言和视觉任务上验证输出多样性、选择与投票是增益来源,为免训练集成提供新思路。
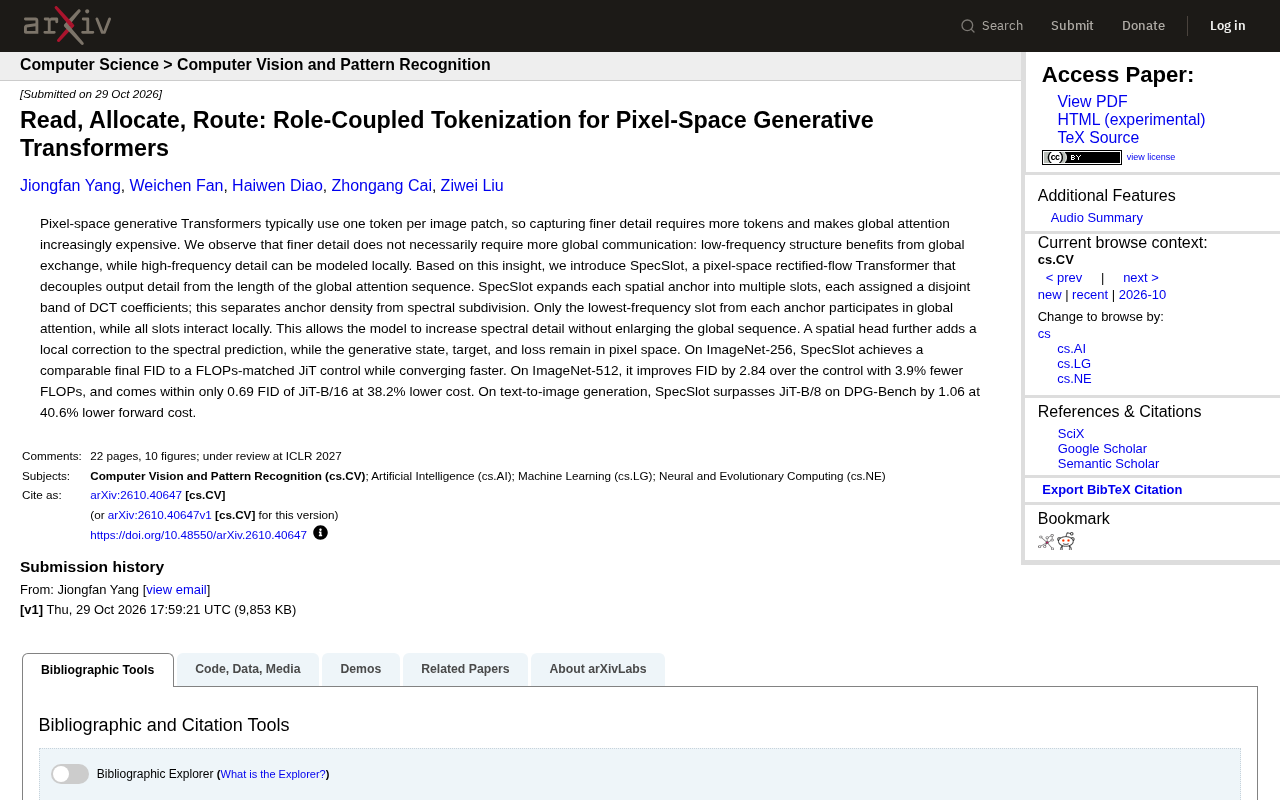
SpecSlot:解耦细节与全局注意力的像素生成Transformer
SpecSlot 提出一种角色耦合的 tokenization 方法,将低频全局结构与高频局部细节解耦,在不扩大全局注意力序列的前提下提升像素空间生成 Transformer 的细节表现,并在 ImageNet 和文本到图像任务上以更低算力取得更好效果。

5.6亿美元加密盗窃案背后:交易所中心化风险再审视
Reddit 热议“史上最大加密盗窃案”5.6 亿美元被盗,评论区却指向中心化交易所的托管风险。本文梳理事件讨论中的认知分歧,分析中心化与自托管钱包的安全边界,并探讨加密新闻在社交媒体上的信噪比问题。

AI编程代理能写代码,但谁来验证可靠性?
AI编程代理能写代码,但代码生成不等于软件工程。一位初级全栈开发者提出七步工作流,强调验证责任不能外包给AI,并追问开发者应给代理多少自主权、如何验证AI代码、初级开发者该优先培养哪些技能。

AI智能体自建文明:多智能体自治实验的可行性探讨
Reddit社区提出一个AI智能体自建文明实验构想:建筑师、管理者、科学家、历史学家各司其职,在共享虚拟世界中自主治理与演化。本文分析其技术底座(多智能体架构、持久记忆、沙箱仿真)与可行性瓶颈。

Row-Bot演示:给个目标就放手,AI多轮自治如何落地
Row-Bot Demo展示开源本地优先AI助手如何通过多轮自治完成目标:三回合搞定着陆页、询问日期、撰写X帖子,发布前需人工确认。了解目标驱动式AI交互的新思路。

Anthropic遭黑客攻击:Claude开发者笔记本被植入远程木马
Anthropic遭黑客攻击,Claude开发者笔记本电脑被植入远程访问木马。本文分析这起针对AI开发者的供应链攻击手法、RAT的危害,以及开发者终端安全的实际防御启示。

缅因州数据中心抗议:决定参议院控制权的关键战役
缅因州参议员辩论中,选民抗议AI数据中心破坏气候、毒害水源,数据中心争议正成为决定参议院控制权的选举议题。本文分析这场地方抗议如何演变为全国性政治力量,以及对AI基础设施扩张的深层影响。

world2vec:用潜动力学学习构建机制性世界模型
world2vec 提出一种不依赖奖励信息的机制性世界模型学习方法,通过潜动力学学习在长预测时域上忠实还原系统,参数量比 DreamerV3、TD-MPC2 和 LeWM 少至少一个数量级,并在 71 个吸引子基准上实现准确系统辨识。
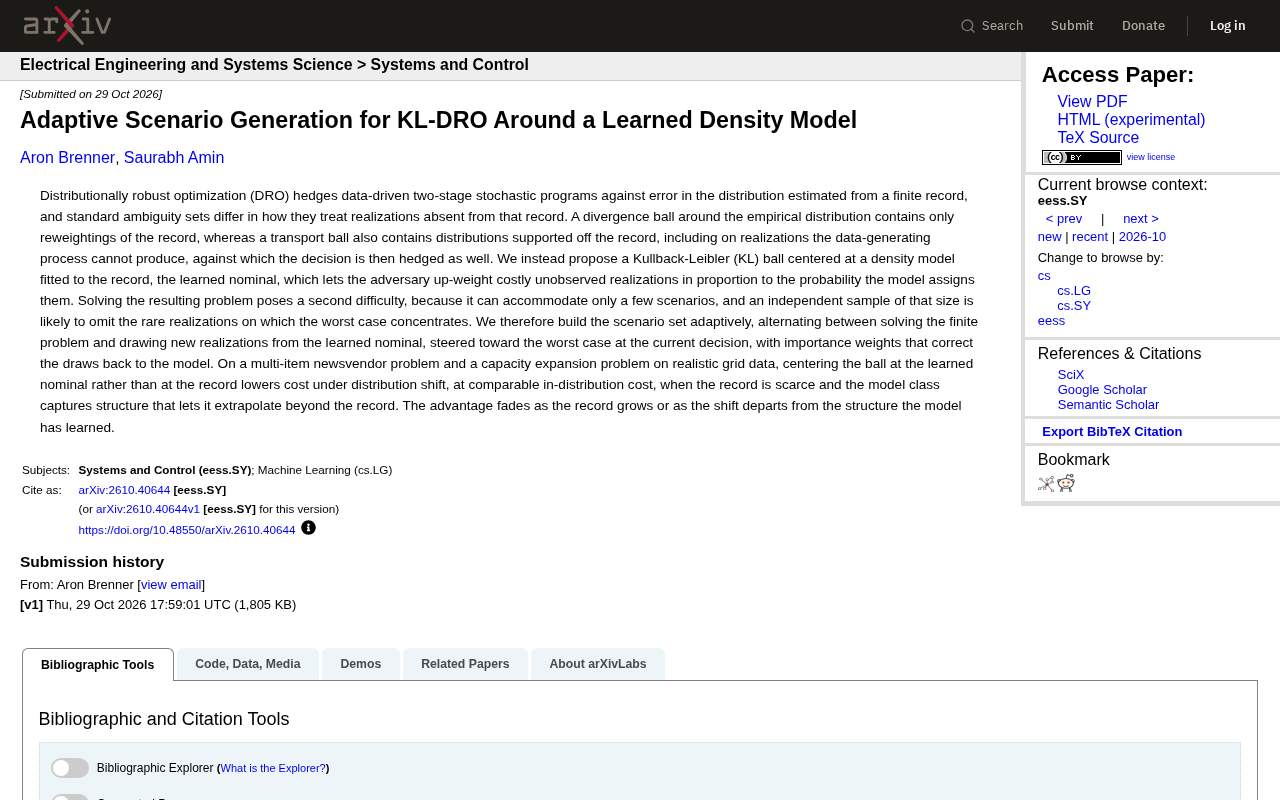
KL-DRO新范式:围绕学习密度模型的自适应场景生成
KL-DRO研究提出以学习密度模型为中心构建KL球,替代经验分布作为模糊集中心,并设计自适应场景生成方法引导采样至最坏情况。实验显示在记录稀缺且模型可外推时,分布偏移下成本更低,分布内成本相当。

离散扩散模型的ODE采样器:指数残差流加速生成
离散扩散模型缺乏确定性ODE采样方法?本文介绍指数残差流(ERFs),通过为每个token引入连续残差变量,构造分段ODE实现确定性采样,并支持一致性蒸馏加速。在代码和文本生成任务上优于先前方法。
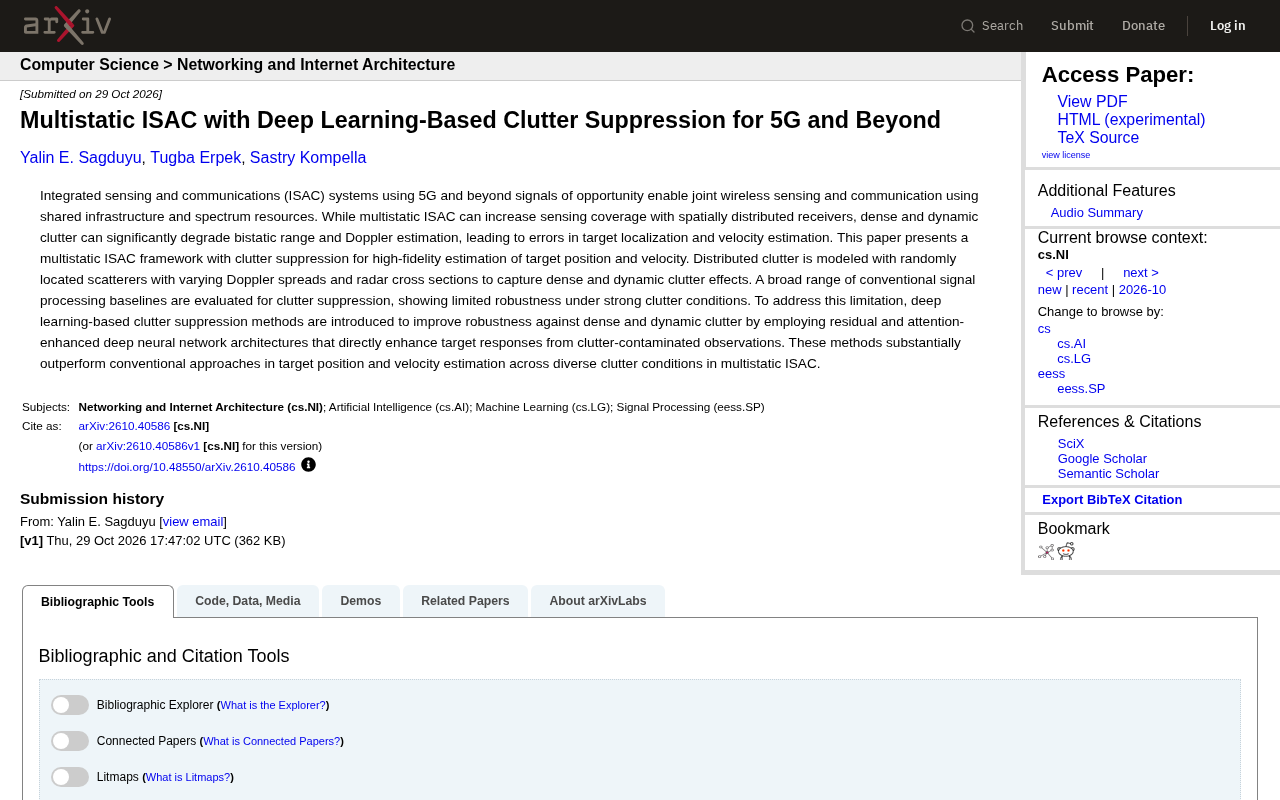
深度学习杂波抑制:多基地ISAC实现高精度定位测速
解读多基地ISAC最新研究:针对5G及未来信号感知中稠密动态杂波导致定位测速误差的问题,对比传统信号处理基线,引入残差与注意力增强的深度学习杂波抑制方法,在多样杂波条件下显著提升目标位置与速度估计精度。

扩散模型成员推理:时间维度难度校准新方法
扩散模型成员推理新方法:通过训练时间与扩散时间两轴校准图像难度,RMC与TSC大幅超越现有技术,并泛化到不同参数化模型。
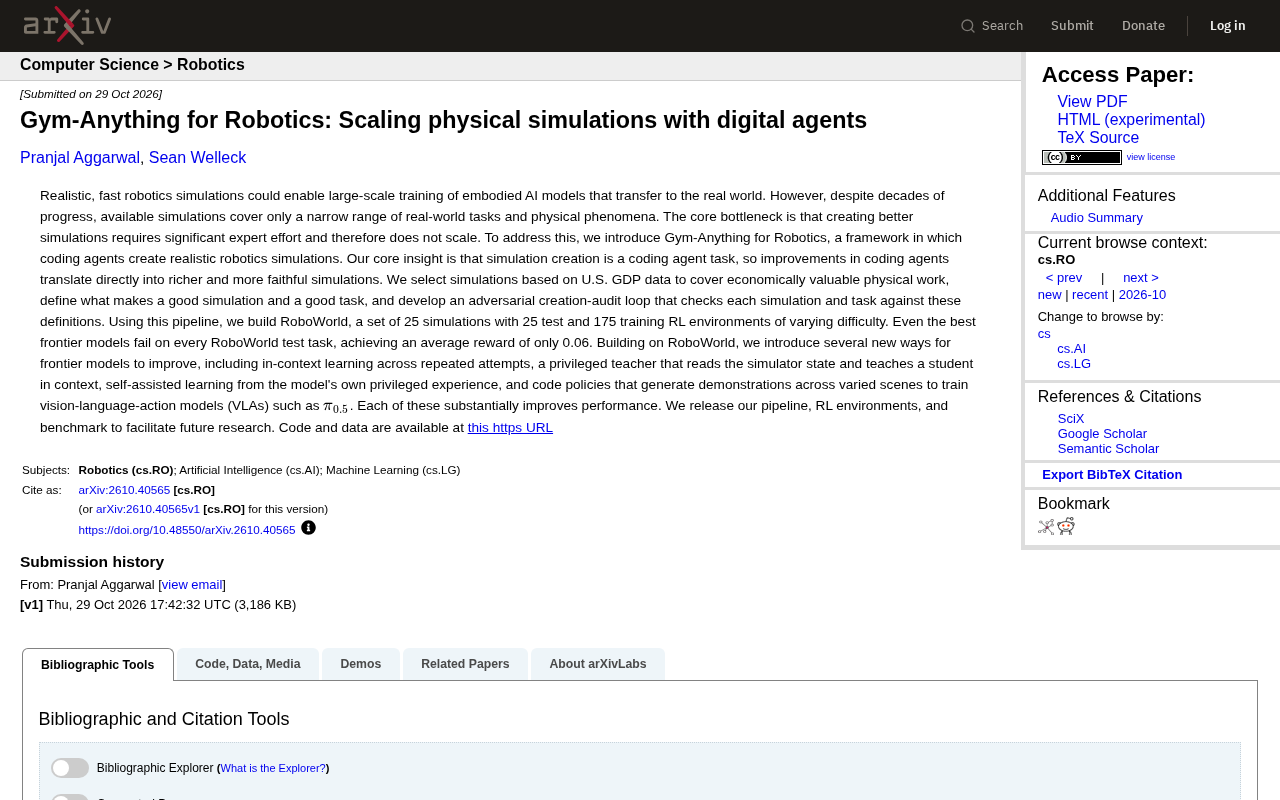
Gym-Anything:用编码智能体造机器人仿真环境
Gym-Anything for Robotics 让编码智能体自动创建机器人仿真环境,按 GDP 数据选取任务,构建 25 个仿真、200 个 RL 环境的 RoboWorld 基准,前沿模型平均奖励仅 0.06。