机器人为何还没迎来"ChatGPT时刻"?英伟达专家将揭晓答案
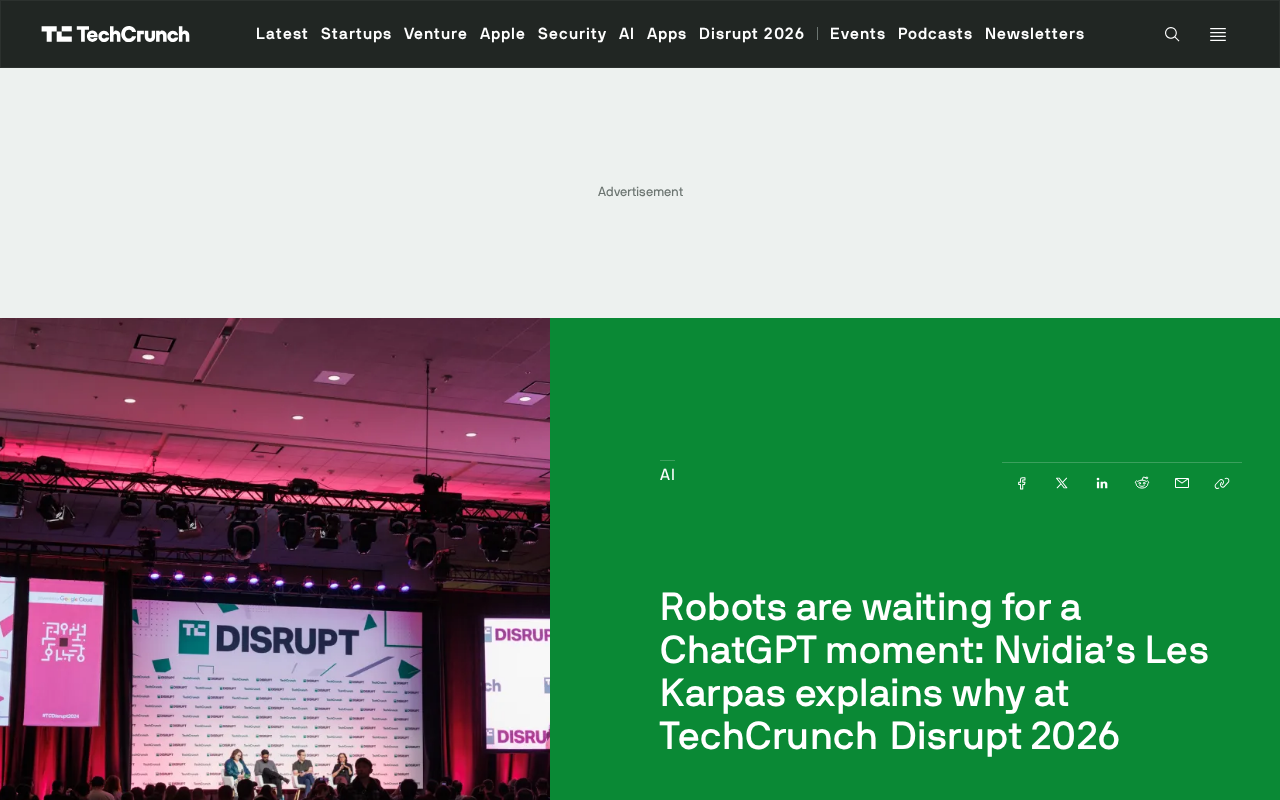
机器人产业缺乏数据、硬件可靠性等制约,爆发式普及临界点尚未到来。
尽管生成式AI已经历ChatGPT带来的爆发式普及,机器人领域的"ChatGPT时刻"却迟迟未至。根本原因在于物理世界的复杂性:不同于软件AI可以依赖海量互联网数据和零边际成本部署,机器人需要应对感知、运动控制、力反馈等多重挑战,而真实操作数据极度稀缺、采集成本高昂。英伟达等公司正通过仿真训练与合成数据弥补这一缺口,其Isaac平台提供从训练到部署的完整技术栈。此外,硬件可靠性与安全性要求使机器人无法像软件那样快速迭代。业内普遍认为,机器人的突破不会以单一产品形式出现,而将是基础模型、仿真数据与硬件成本协同成熟的结果。英伟达Les Karpas将在TechCrunch Disrupt 2026大会上就这一核心命题给出第一手解读。
机器人产业的"ChatGPT时刻"迟迟未至
生成式AI在过去几年掀起了一场认知革命——ChatGPT让普通人第一次直观感受到大模型的能力,也让整个行业进入指数级增长通道。但在机器人领域,这样一个能够让技术"飞入寻常百姓家"的临界点,却仍然没有到来。
英伟达的Les Karpas将在TechCrunch Disrupt 2026大会上,就"为什么机器人还没有迎来自己的ChatGPT时刻"这一话题给出他的解读。这一议题本身,折射出当前具身智能(Embodied AI)赛道最核心的焦虑与期待。
**具身智能(Embodied AI)**是指将智能系统嵌入拥有物理身体、能够与真实环境直接交互的机器人或智能体中的研究方向,与纯粹在数字空间运行的软件AI相对。其核心主张是:真正的通用智能需要通过感知—行动循环与物理世界持续互动才能涌现,仅靠文本或图像等离线数据难以习得操作、导航、协作等能力。这一概念近年因大模型能力提升而重新获得关注——研究者尝试将视觉语言模型(VLM)作为机器人的"大脑",赋予其语义理解与任务规划能力,再结合底层运动控制实现端到端的智能操作,形成了当前具身智能研究的主流技术路线。
为什么机器人的突破比想象中更难
软件层面的AI之所以能迅速普及,很大程度上得益于数据的海量可得与部署的零边际成本——一段对话、一张图片,模型可以在云端无限复制服务能力。而机器人面对的是真实的物理世界,涉及感知、运动控制、力反馈、环境适应等一系列难题。
数据稀缺是核心瓶颈之一。互联网上有海量文本和图像用于训练语言与视觉模型,但机器人操作的真实世界交互数据却极为有限,采集成本高昂。这也是为什么英伟达等公司近年来大力押注仿真训练与合成数据——通过在虚拟环境中让机器人"练习"数百万次,来弥补真实数据的不足。
此外,硬件的可靠性、成本与安全性,也让机器人难以像软件那样快速迭代和规模化落地。一个语言模型出错顶多是一句错话,而一个机器人动作出错可能造成物理损害。
仿真训练与合成数据是目前业界应对数据稀缺的主流路径。其核心逻辑是"sim-to-real迁移"(仿真到现实的迁移):在高保真的虚拟物理引擎中,机器人可以以极低成本进行数百万次抓取、行走、避障等操作练习,再通过域随机化(Domain Randomization)等技术让模型学会泛化到真实环境。这一方法的挑战在于"仿真鸿沟"——虚拟环境对摩擦、形变、光照的模拟与现实仍有差距,导致在仿真中训练良好的策略在真实机器人上往往性能大幅下降。近年来,随着物理引擎精度提升以及大量真实数据的混合训练,这一鸿沟正在逐步缩小,但尚未被彻底跨越。
英伟达在具身智能中的角色
作为AI算力的核心供应商,英伟达在机器人领域的布局远不止芯片。从用于机器人仿真的Isaac平台,到面向具身智能的基础模型探索,英伟达试图为整个行业提供"训练—仿真—部署"的完整技术栈。
Les Karpas作为英伟达的相关负责人,其观点具有行业风向标意义。他将要探讨的核心问题——机器人何时、以何种方式迎来爆发——直接关系到无数创业公司、投资机构和制造业企业的判断。
值得关注的是,业内普遍认为,机器人的"ChatGPT时刻"可能不会以单一产品的形式出现,而是随着基础模型、仿真数据和硬件成本三者的协同成熟而逐步到来。
Isaac平台是英伟达面向机器人开发者推出的端到端工具链,涵盖Isaac Sim(基于Omniverse的高保真机器人仿真环境)、Isaac ROS(面向ROS 2的硬件加速计算图)以及Isaac Lab(强化学习与模仿学习训练框架)等模块。其中Isaac Sim利用GPU光线追踪技术实现逼近真实的物理与视觉渲染,是目前业界用于生成合成训练数据最具代表性的平台之一。英伟达还发布了面向具身智能的基础模型GR00T,旨在为人形机器人提供通用的感知-运动预训练能力,思路与大语言模型的预训练范式高度对齐——先在海量多模态数据上建立通用表征,再针对具体任务进行微调。
TechCrunch Disrupt 2026值得期待什么
本次演讲将在TechCrunch Disrupt 2026大会上进行。对于关注具身智能、机器人创业与AI落地的从业者而言,这类来自头部技术公司的第一手判断,往往比泛泛的行业报告更具参考价值。
从原始信息看,本文素材主要围绕大会预告展开,具体的技术论点尚需在演讲现场揭晓。但可以确定的是,"机器人的ChatGPT时刻"这一命题,已经成为衡量整个赛道成熟度的重要标尺。当那一刻真正来临时,机器人或将像今天的对话式AI一样,真正走入日常生活。
相关推荐
百行代码从0手写一个Agent:拆解OpenClaw神话的极简实现
用不到200行代码从0手写一个Agent,拆解OpenClaw、Hermes等智能体的本质。涵盖大模型调用、while循环、history记忆、系统提示词、工具调用与Skill渐进式披露六大核心步骤,附AI应用开发学习路线参考。
4个顶级AI从零打造角斗士游戏:多智能体协作的实战拆解
一位创作者用Fable 5、Opus 5、GPT、GROK四个AI模型协同,从零打造角斗士游戏。本文拆解多智能体协作、独立评审循环、Trippo 3D生成等工作流,以及AI骗过评审的真实失败案例。
AI Agent零基础入门:从大模型认知到智能体开发全景图
AI Agent零基础入门教程:从人工智能、机器学习、深度学习到Transformer与大模型的技术脉络,再到提示词、RAG、MCP、LangChain等Agent开发四阶段学习路线,帮助你系统掌握智能体开发核心技能。