具身智能四阶段学习路线:从ROS到VLA实战
一份四阶段具身智能学习路线,从ROS基础到VLA与项目实战。
文章介绍了一份在B站流传的具身智能学习路线,将技术链路拆为四个阶段:基础入门(Python/C++/Linux、机器人学基础与ROS四种通信机制)、感知与控制(计算机视觉、点云、运动规划,配合MoveIt2、Nav2与Gazebo/Isaac Sim仿真)、核心算法(模仿学习、强化学习与VLA模型,以及数据采集和Sim-to-Real迁移)、项目实战(完成两到三个完整项目并整理成作品集)。文章强调企业看重的是让机器人真正完成任务的能力而非跑通开源Demo,并指出该路线更适合有编程基础的开发者,其分层结构可作为自学骨架,工具选型需结合项目实际灵活调整。
具身智能正在成为AI从数字世界走向物理世界的重要方向。只会调大模型、跑机器人Demo已经不够了——企业真正需要的是能让机器人看懂环境、理解指令、规划动作并完成任务的人才。无论是求职入行还是做机器人项目,系统掌握具身智能都是核心竞争力。
B站近期流传的一份具身智能学习路线,把整个技术链路拆成了四个阶段。这份路线不讲空话,直接指向一个目标:让你能独立完成让机器人真正完成任务的完整项目。
第一阶段:基础入门,先搞懂机器人系统怎么运行
这一阶段的核心是概念和工具链。编程基础从Python、C++和Linux入手,这是后续所有工作的底座。机器人基础知识则包括运动学、坐标系和传感器——听起来像课本内容,但它们是理解机器人如何描述自身位置与外部环境的语言。
真正的重点是ROS的通信机制:节点、话题、服务和动作。很多初学者卡在“能跑通代码但不理解系统”,问题往往出在这里。搞懂这四种通信方式,才能明白机器人系统内部的模块是如何协作的。
ROS(Robot Operating System)并非传统意义上的操作系统,而是运行在Linux之上的分布式通信中间件与工具集合,最初由斯坦福大学和 Willow Garage 开发,现由 Open Robotics 维护。它解决的核心问题是:把感知、规划、控制等模块解耦成独立进程,通过统一的通信机制协作。节点是执行具体计算的最小单元;话题采用发布/订阅模式,适合持续的数据流(如传感器数据);服务是同步的请求-响应调用;动作则面向耗时任务,支持执行过程中的反馈与取消。理解这四种机制的适用边界,是设计机器人软件架构的基础,也是面试中高频考察的内容。
第二阶段:感知与控制,让机器人从“能运行”到“会行动”
基础打通后,进入感知与控制。感知侧要掌握计算机视觉、目标检测和点云处理;控制侧要学习机器人运动控制、轨迹规划和路径规划。
工具方面,路线中提到了MoveIt2和Nav2(原文语音转写为Moviet2Navar),分别对应机械臂运动规划和移动机器人导航。仿真环节则使用Gazebo或Isaac Sim搭建环境(原文转写为Gasble或iSEC SIM)。仿真的价值在于低成本试错:在虚拟环境里验证算法逻辑,再迁移到真机。
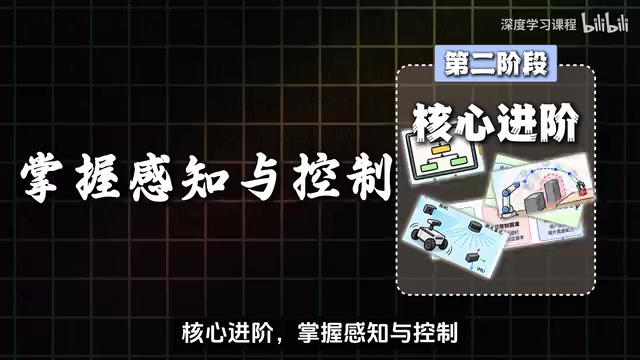
这一阶段的目标很明确:让机器人从“能运行”升级到“能感知、会行动”。
点云是激光雷达或深度相机输出的三维点集合,每个点包含空间坐标,可附带强度、颜色等信息。相比二维图像,点云直接保留了几何结构,是机器人进行避障、定位与抓取位姿估计的主要数据形式。常见处理包括滤波降采样、地面分割、聚类分割和配准(如ICP算法)。在工程中,点云往往与视觉信息融合使用:视觉负责语义识别,点云负责精确的空间度量。掌握点云库(如PCL)的基本操作,是连接感知算法与运动规划的关键一环,也是移动机器人和机械臂抓取项目中的必备技能。
第三阶段:强化提升,掌握具身智能核心技术
这是整条路线中最具“具身”特色的部分。学习内容包括模仿学习、强化学习,以及视觉语言动作模型VLA。三者分别对应三个关键问题:机器人如何通过数据学习动作、如何通过试错优化策略、如何理解人类指令并把模型输出转化成真实动作。
VLA是当前具身智能领域的热点方向,它把视觉感知、语言理解和动作生成放进同一个模型框架。掌握这一层,意味着你能把大模型能力真正接到机器人的执行端。此外,数据采集、模型训练和仿真到现实迁移也是这一阶段的实操重点。
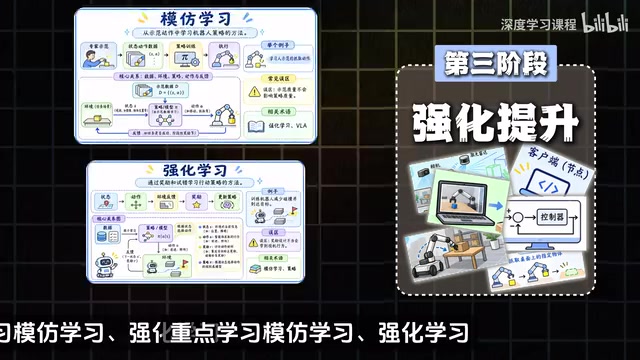
仿真到现实迁移(Sim-to-Real)指在仿真环境中训练策略模型后部署到真实机器人,核心挑战是“现实鸿沟”:仿真难以精确建模摩擦、形变、传感器噪声和光照变化,导致策略在真机上性能下降。常用应对手段包括域随机化(在训练中随机化物理参数、纹理、光照等)、系统辨识(校准仿真参数逼近真机)以及在线自适应。这一环节直接决定强化学习方案能否落地,也是当前具身智能研究中被反复讨论的工程难点。评估迁移效果时,通常需要在真机上设计多组对照实验,而非仅看仿真中的成功率。
第四阶段:实战落地,用项目作品集说话
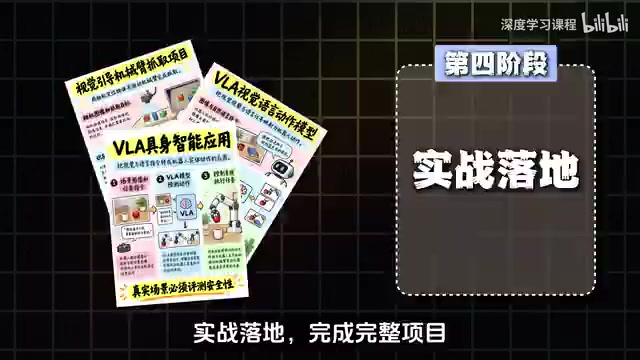
最后一阶段是完成两到三个完整项目,例如机械臂建模、感知决策控制部署与调试。重点不在于项目数量,而在于把项目整理成作品集放进简历。
路线中有一句话点破了企业招聘的真实标准:企业看重的不是你会不会跑一个开源Demo,而是你能不能让机器人真正完成任务。这句话值得每个学习者反复对照自己的项目经历。
这条路线适合谁
从四个阶段的划分来看,这条路线更偏向有编程基础、希望系统进入具身智能领域的开发者。零基础者需要在第一阶段多花时间补Python和Linux。对于已有大模型经验但缺乏机器人系统训练的人,第二阶段和第三阶段是主要补课区。
需要提醒的是,这份路线来自单一视频来源,工具选型(如仿真平台、VLA框架)并非唯一答案。但它提供的分层结构——基础系统、感知控制、核心算法、项目落地——是一个合理的推进顺序,可以作为自学的骨架,再根据实际项目需求填充细节。
相关推荐
Google发布Gemini 4 Hydrogen:速度与代码生成成核心卖点
Google发布Gemini 4 Hydrogen模型,主打速度与代码一次作对能力;智能体可代付账单、开Google Ads账户;百度上线模型交易平台磁源锁,阿里714旗舰升级,开源270亿参数机器人模型Prince GE开放商用。
Gemini 4 Hydrogen长测:官方2.5倍速,3D打印成最大惊喜
Gemini 4 Hydrogen全套长测:定价5.5/7美元每百万tokens,官方称快2.5倍,实测3D打印STL文件质量惊艳,可无支撑打印,整套高强度测试仅消耗4%周配额。

AI时代程序员就业指南:转型路径与具身智能机会
AI时代程序员如何转型?本文基于B站职业规划直播,解析不拥抱AI的风险、Web Coding到FDE的转型路径、具身智能的数据瓶颈与大模型对研究岗位的影响,给出校招社招可操作的求职与学习顺序。