可观测性对齐的掩码预训练:提升VRU运动预测可靠性
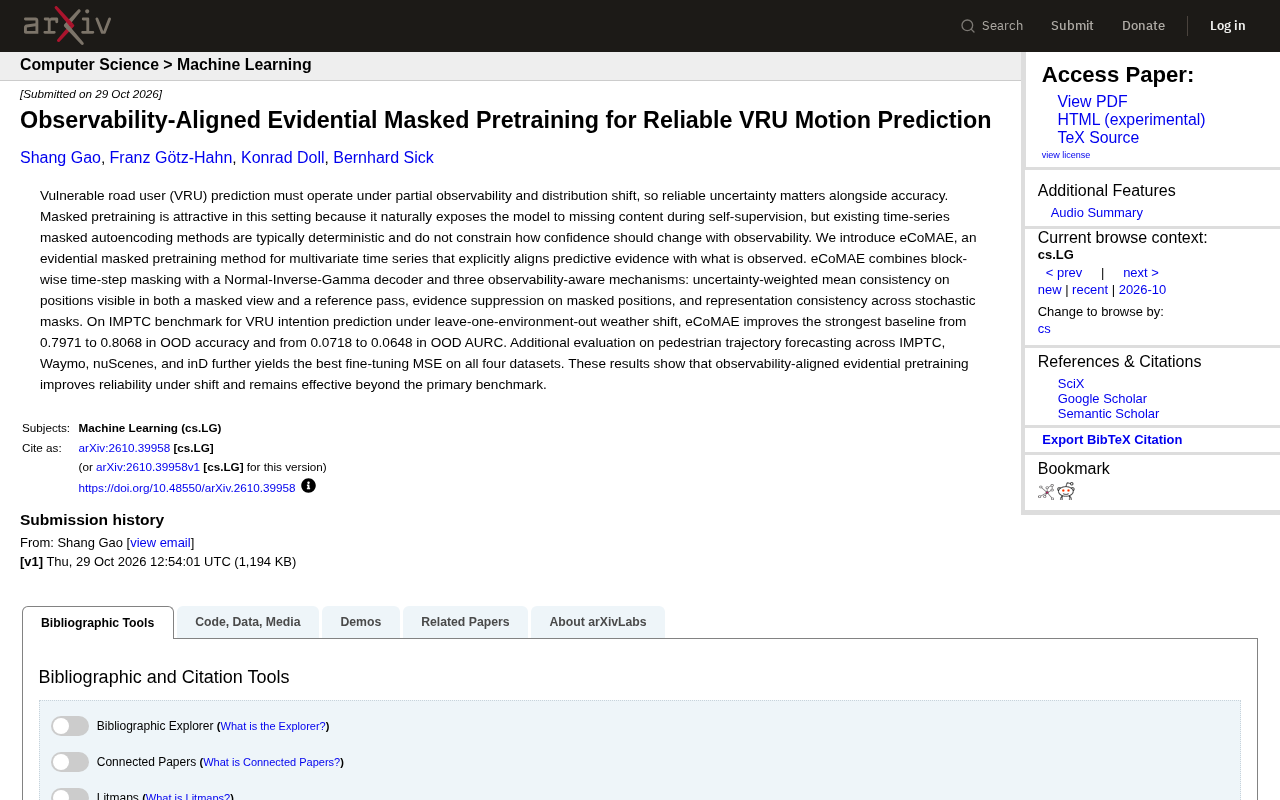
eCoMAE通过可观测性对齐的证据掩码预训练,提升VRU预测在分布偏移下的可靠性。
文章介绍了一篇arXiv论文提出的eCoMAE方法,用于解决弱势道路使用者(VRU)运动预测中部分可观测性和分布偏移带来的可靠性问题。传统掩码预训练虽能适应缺失内容,但无法约束模型置信度随可观测性变化,容易对缺失部分过度自信。eCoMAE将块状时间步掩码与Normal-Inverse-Gamma解码器结合,并引入不确定性加权均值一致性、掩码位置证据抑制、跨随机掩码表示一致性三个可观测性感知机制。在IMPTC基准的天气偏移设置下,OOD准确率从0.7971提升至0.8068,OOD AURC从0.0718降至0.0648,并在四个数据集的轨迹预测任务上取得最佳微调MSE,展示了良好的泛化能力与安全关键场景应用潜力。
在自动驾驶与智能交通系统中,对弱势道路使用者(VRU,如行人、骑行者)的运动预测至关重要。然而,现实场景中的感知系统常常面临部分可观测性和分布偏移问题,这使得预测模型不仅需要高准确率,还必须提供可靠的不确定性估计。最近一篇来自arXiv的论文提出了一种名为eCoMAE的新方法,通过可观测性对齐的证据掩码预训练,显著提升了VRU运动预测在分布外(OOD)场景下的可靠性。
问题背景:部分可观测下的不确定性挑战
VRU预测本质上是一个在部分可观测条件下进行的任务。传感器遮挡、视野限制以及环境变化(如天气、光照)都会导致输入数据不完整。此外,训练集与测试集之间的分布偏移(例如从晴天到雨天)进一步加剧了预测难度。传统的掩码预训练方法(如掩码自编码器)虽然能通过自监督学习让模型适应缺失内容,但现有方法通常是确定性的,无法约束模型置信度如何随可观测性变化。换句话说,模型可能对缺失部分过度自信,导致在分布偏移下产生不可靠的预测。
证据深度学习(Evidential Deep Learning) 是一类将不确定性估计显式建模为证据分布参数的方法。与贝叶斯神经网络或蒙特卡洛 dropout 等近似推断手段不同,证据深度学习让网络直接输出某个先验分布(如 Normal-Inverse-Gamma)的超参数,从而把预测的不确定性(aleatoric 与 epistemic)解析地表达出来。其优势在于单次前向即可获得不确定性,计算开销小,且能区分“数据噪声”与“知识缺乏”两种来源。在部分可观测场景下,证据深度学习允许模型在观测缺失时主动降低证据强度,使置信度与可观测信息量保持一致,这正是 eCoMAE 抑制掩码位置过度自信的理论基础。
eCoMAE的核心设计:证据对齐与可观测性机制
为了解决上述问题,论文提出了eCoMAE,一种用于多元时间序列的证据掩码预训练方法。其核心思想是显式地将预测证据与观测到的内容对齐。具体而言,eCoMAE结合了块状时间步掩码和Normal-Inverse-Gamma解码器,并引入了三个可观测性感知机制:
- 不确定性加权均值一致性:在掩码视图和参考传递中都可见的位置上,约束预测均值的一致性,并根据不确定性加权,使模型在可信区域更加一致。
- 掩码位置证据抑制:对于被掩码的位置,抑制证据输出,防止模型对未观测内容产生过度自信。
- 跨随机掩码的表示一致性:通过多个随机掩码视图之间的表示一致性约束,增强模型对掩码模式的鲁棒性。
这些机制共同作用,使得模型在部分可观测条件下能够输出与观测信息匹配的不确定性估计,从而提升可靠性。
Normal-Inverse-Gamma(NIG)分布 是证据深度学习中常用于回归任务的共轭先验:均值服从正态分布,方差服从逆伽马分布,二者联合由四个参数(γ, ν, α, β)刻画。网络为每个预测位置输出这四个参数,即可解析地得到预测均值、aleatoric 不确定性和 epistemic 不确定性。eCoMAE 采用 NIG 解码器,使得模型能够针对每个时间步输出与观测证据相匹配的不确定性;当某位置被掩码时,解码器可通过抑制证据参数(如降低 ν 和 α)来表达“未知”,而不是给出高置信的猜测。这种参数化方式为可观测性感知机制提供了可微、可约束的数学接口。
实验结果:OOD准确率与AURC双提升
论文在IMPTC基准上进行了VRU意图预测实验,采用留一环境出(leave-one-environment-out)的天气偏移设置。结果显示,eCoMAE将最强基线的OOD准确率从0.7971提升至0.8068,同时将OOD AURC(Area Under Risk-Coverage Curve,风险-覆盖曲线下面积)从0.0718降低至0.0648。AURC的降低意味着模型在拒绝预测时更加保守,从而减少高风险错误。此外,在 pedestrian trajectory forecasting 任务上,eCoMAE在IMPTC、Waymo、nuScenes和inD四个数据集上均取得了最佳的微调MSE,表明该方法不仅在主基准上有效,还具有良好的泛化能力。
AURC(Area Under Risk-Coverage Curve) 是衡量选择性预测质量的指标:模型按不确定性从低到高逐步接受预测,绘制风险(错误率)随覆盖率变化的曲线,曲线下面积越小,说明模型越能把高风险样本排在拒答区域。与仅看平均准确率不同,AURC 同时惩罚“过度自信的错误”和“不必要的拒答”,因此特别适合安全关键场景。eCoMAE 将 OOD AURC 从 0.0718 降至 0.0648,意味着在相同覆盖率下风险更低,或在相同风险下能覆盖更多样本,说明其不确定性排序更可靠,而不仅仅是均值精度提升。
多源交叉验证与行业启示
据B站UP主和YouTube频道对相关工作的分析,eCoMAE的提出呼应了自动驾驶领域对不确定性量化的迫切需求。多个独立来源均指出,在安全关键系统中,仅追求平均精度是不够的,模型必须知道自己“不知道什么”。eCoMAE通过可观测性对齐的证据预训练,为这一目标提供了一种可行的技术路径。不过,也有观点认为,该方法在更复杂的动态场景(如密集人群交互)中的有效性仍需进一步验证。
总体而言,eCoMAE为VRU运动预测的可靠性提升提供了新的思路,其核心创新在于将掩码预训练与证据深度学习相结合,并显式建模可观测性对不确定性的影响。未来,这一方法有望推广到更广泛的时序预测任务中,尤其是在存在分布偏移和安全要求的应用场景。
留一环境出(leave-one-environment-out) 是一种构造分布偏移的评估协议:每次将某一个环境(如某种天气或光照条件)的样本整体留作测试集,其余环境用于训练,从而模拟模型在未见过域上的表现。相比随机划分,该协议能更真实地暴露模型对域特定捷径的依赖。在 VRU 预测中,天气、光照、传感器类型等环境因素往往是分布偏移的主要来源,留一环境出设置因此成为检验 OOD 可靠性的常用基准,也是 eCoMAE 实验结论具有说服力的重要前提。
相关推荐

合理使用制度为何对AI时代人人有益
从Hacker News讨论出发,解析合理使用(Fair Use)原则在AI训练与内容创作中的法律逻辑、争议焦点及其对创作者与技术生态的双重影响。

Salesforce 3.75亿美元收购Rune,AI物流技术补强国防业务
Salesforce 据报道以 3.75 亿美元收购国防科技初创公司 Rune,这家 AI 物流公司的技术将用于补强 Salesforce 的 Missionforce 国防平台,也延续了 Salesforce 近期的并购节奏。

Mistral Large 4开源万亿参数,微软6万员工自愿离职
Mistral Large 4 开源万亿参数多模态模型,编码智能体评测得分 48;闪迪财报显示 AI 推理重塑 NAND 需求;谷歌 Gemini 上线应用内文件编辑,OpenAI 上调 Codex 额度,微软向 6 万员工提供自愿离职方案。