MuJoCo:DeepMind开源通用物理模拟器解析
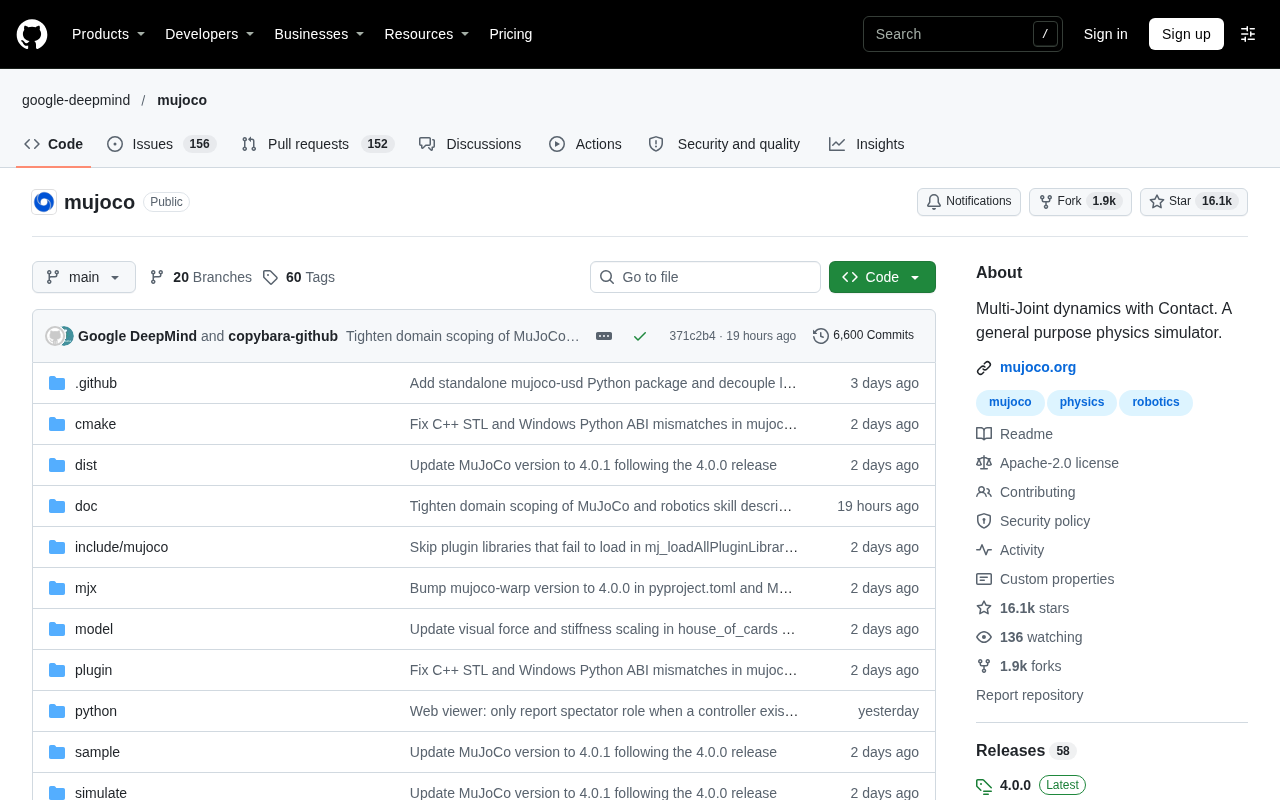
MuJoCo 是 DeepMind 维护的开源物理模拟器,以接触求解稳定和 MJX GPU 加速著称,是机器人强化学习的常用基准。
MuJoCo 是由 Google DeepMind 维护的开源通用物理模拟器,专注于多关节动力学与接触仿真。其 C++ 内核通过凸优化接触模型实现稳定求解,避免了传统引擎的抖动与穿透问题。MJCF 建模格式统一描述刚体、关节、执行器与传感器,表达力优于 URDF。生态方面提供 pip 可安装的 Python 绑定、基于 JAX 的 GPU 并行版本 MJX 以及可视化工具。MuJoCo 在机器人学习、强化学习与生物力学领域被广泛采用,与 PyBullet、Isaac Sim 形成差异化竞争,主打科研级物理精度与接触稳定性,GitHub 星标超过 1.6 万。
什么是 MuJoCo?
MuJoCo 全称 Multi-Joint dynamics with Contact,是由 Google DeepMind 维护的开源通用物理模拟器。它专注于多关节动力学与接触仿真,在机器人控制、强化学习、生物力学等领域被广泛使用。项目以 C++ 编写,在 GitHub 上已获得超过 1.6 万颗星标、近 2000 次 fork,热度持续。
与许多游戏引擎不同,MuJoCo 的设计目标不是渲染画面,而是快速、准确地求解接触与约束动力学。创始人 Emo Todorov 曾提出,MuJoCo 在保证数值稳定的同时,通过精心设计的接触模型和求解器,让复杂多刚体系统的仿真速度达到实时甚至更快。

核心架构与能力
基于 C++ 的高性能内核
MuJoCo 的物理计算核心用 C++ 实现,强调低延迟与可预测的计算开销。官方测试显示,在并行仿真场景下,其吞吐量显著优于部分同类引擎。这种性能特征恰好匹配强化学习训练的需求——算法需要数百万次的交互采样,仿真速度直接决定实验周期。
统一的建模格式 MJCF
MuJoCo 使用基于 XML 的 MJCF 格式描述模型,将刚体、关节、执行器、传感器、接触参数统一组织在一个文件中。相比通用 URDF,MJCF 表达力更强,可以直接定义接触对、摩擦锥、执行器动力学等仿真专属属性,减少了在代码里硬编码模型细节的需要。
URDF(Unified Robot Description Format)是 ROS 生态中广泛使用的机器人描述格式,主要用于描述运动学树结构(连杆与关节),但缺乏对接触参数、执行器动力学、传感器噪声等仿真专属属性的原生支持。MJCF 则从仿真需求出发,允许在同一个 XML 文件中定义接触对、摩擦锥、执行器增益、传感器采样率等,并支持通过 <include> 复用模型片段。因此,从 URDF 迁移到 MJCF 通常需要额外补充仿真参数,但换来的是更完整的物理建模能力。
接触与约束求解
接触仿真是物理引擎最难的部分。MuJoCo 采用凸优化的接触模型,将接触力求解转化为一个优化问题,避免了传统方法中刚体碰撞的抖动和穿透问题。这一设计让它在足式机器人行走、灵巧手抓取等接触密集场景中表现稳定,也是众多机器人学习论文选择 MuJoCo 作为基准环境的原因。
凸优化接触模型的核心思想是将接触力的求解表述为一个带约束的优化问题:在满足库仑摩擦锥约束(即切向摩擦力不超过法向力的摩擦系数倍)和不可穿透约束(接触点间距非负)的前提下,最小化系统的某种能量或加速度残差。MuJoCo 采用的求解器(如投影高斯-赛德尔与牛顿法混合)能高效处理这类问题,使接触力在数值上保持稳定。相比基于惩罚力的方法(如将接触视为弹簧阻尼),凸优化方法不会因刚度参数选择不当而产生剧烈抖动或穿透,因此特别适合需要精确力反馈的足式机器人与灵巧手操作任务。
生态与工具链
围绕 MuJoCo,DeepMind 构建了完整的工具链:
- MuJoCo Python 绑定:官方提供
mujocoPython 包,可直接通过 pip 安装,支持 NumPy 数组接口,方便与深度学习框架集成。 - MJX:基于 JAX 的 GPU 加速版本,支持在 GPU 上批量并行仿真,适合大规模强化学习训练。
- 可视化工具:内置交互式查看器,可实时调试模型、调整参数。
- 仿真基准:DeepMind 还发布了基于 MuJoCo 的连续控制基准环境,成为研究社区的标准测试平台。
从 GitHub 的社区活跃度看,项目保持稳定迭代,issue 与 PR 响应及时,文档与示例较为完善,降低了新用户的上手门槛。
MJX 是 MuJoCo 的 JAX 原生实现,它将物理计算图编译为 XLA 可执行代码,从而在 GPU/TPU 上实现批量并行仿真。与原始 MuJoCo 的 C++ 内核不同,MJX 支持自动微分和 vmap 向量化,使得同一模型可以同时仿真数千个环境实例,极大加速强化学习的样本采集。需要注意的是,MJX 目前对某些复杂接触模型和自定义执行器的支持仍在完善中,且精度可能与 CPU 版本略有差异,适合大规模训练而非高精度验证。
应用场景与竞争格局
MuJoCo 的主战场是机器人学习与强化学习研究。OpenAI 早期的一系列机器人控制工作、DeepMind 的众多论文,都建立在 MuJoCo 之上。在生物力学领域,研究者用其模拟人体肌肉骨骼系统;在工业仿真中,它被用于机械臂轨迹规划与控制策略验证。
与 PyBullet、Isaac Sim 等引擎相比,MuJoCo 的定位更偏向“科研级精确仿真”:PyBullet 胜在免费易用与游戏引擎集成,Isaac Sim 强在 GPU 渲染与大规模合成数据。MuJoCo 则以接触求解的稳定性和物理精度见长,配合 MJX 后在并行吞吐上补齐了短板。DeepMind 将其开源(早期为商业授权),进一步巩固了它在学术界的默认地位。
上手建议
对想进入机器人强化学习方向的开发者,MuJoCo 是值得优先掌握的仿真器:先用 Python 绑定跑通官方示例,理解 MJCF 模型结构,再尝试用 MJX 做批量并行训练。它的学习曲线主要集中在物理建模与接触参数调校上,而非编程本身。
项目的高星标数与活跃提交说明一件事:在可预见的未来,MuJoCo 仍会是机器人仿真领域绕不开的基础设施。
相关推荐
 科技前沿
Textly:Mac上任意位置抓取文字和表格的效率神器
Textly是一款Mac菜单栏效率工具,支持从截图、PDF、视频和应用中框选捕获文字与表格,保持行列完整并导出CSV、Markdown、TSV,还内置即时翻译和剪贴板历史。
 科技前沿
Frameboy:World Labs Atlas 世界模型浏览器实时体验
World Labs 在 Product Hunt 发布 Frameboy,基于 Atlas 世界模型的浏览器实时演示,移动相机即可在云端 GPU 生成新视角,最高 15 fps 串流,探索 AI 生成的可漫游世界。
 科技前沿
Keypause:一键锁定Mac键盘,清洁时不再误触
Keypause是一款Mac菜单栏应用,一键锁定键盘所有按键,方便清洁时避免误触。本文介绍其功能、使用体验、潜在风险及适用场景,帮你判断是否值得尝试。