树莓派4单目测距:DINO+Depth Anything V2可行吗?
树莓派4上用DINO+Depth Anything V2测距原理可行,但需在算力、精度与实时性上妥协。
文章围绕一位开发者想在有限预算下用树莓派4和普通RGB相机构建葡萄藤喷雾机器人展开,评估将DINO与Depth Anything V2级联做单目测距的可行性。分析指出,该方案原理成立,但树莓派4缺乏GPU加速,双模型流水线在算力、内存和延迟上难以满足实时喷雾闭环;同时单目深度只输出相对深度,在叶片遮挡、光照变化和细长藤蔓边缘处精度不足。文章据此提出四条更务实的路径:模型轻量化与量化推理、利用地面平面等几何先验、增加低成本激光或超声波主动测距、以及分割优先而深度后置。结论是单目深度可作为感知的一部分,但不宜单独承担精确测距,建议先实测最小变体的推理时间再定方案。
预算有限,单目深度估计能否撑起葡萄藤喷雾机器人?
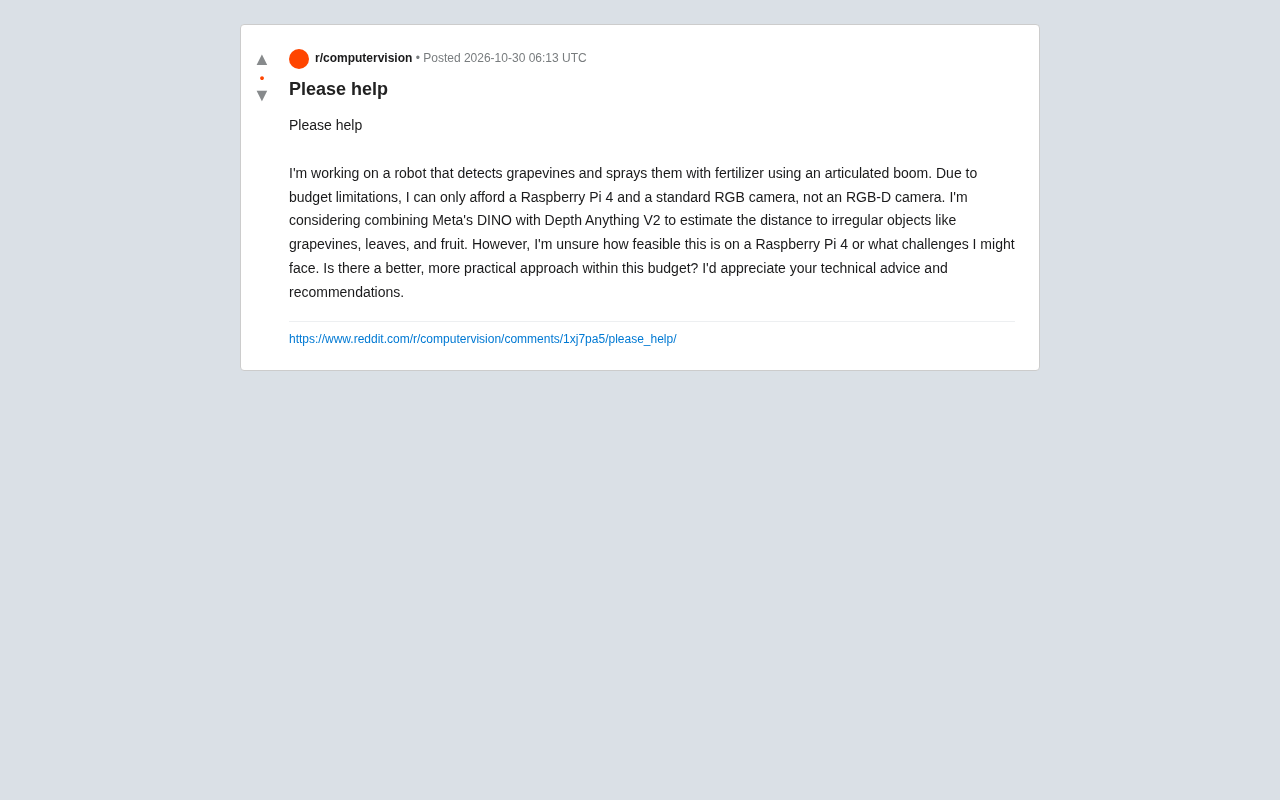
在 Reddit 的一个技术求助帖中,一位开发者正在搭建一台用于葡萄园作业的机器人:它需要识别葡萄藤,并用铰接式喷杆精准喷洒肥料。由于预算限制,他只能使用树莓派 4 和普通 RGB 相机,无法负担 RGB-D 相机。他考虑将 Meta 的 DINO 与 Depth Anything V2 结合,来估计葡萄藤、叶片和果实等不规则物体的距离,但不确定这在树莓派 4 上是否可行,以及会面临哪些挑战。
这个问题的本质是:在低成本嵌入式计算平台上,用单目视觉实现足够可靠的深度感知,到底有多难?
为什么 RGB-D 相机不是唯一解,但单目测距也不轻松
RGB-D 相机(如 RealSense 系列)直接输出深度图,省去了大量计算,但价格往往超出业余或小规模农业项目的预算。单目深度估计则完全依赖算法从单张图像中推断距离,成本低,但精度和稳定性天然受限。
Depth Anything V2 是当前单目深度估计领域较新的工作,它在大规模数据上训练,能够对通用场景生成相对稠密的深度图。将它与 DINO 结合,思路是先用 DINO 检测或分割出葡萄藤、叶片、果实等目标区域,再在对应区域上读取 Depth Anything V2 的深度值,从而获得目标距离。这种“检测+深度”的级联方案在理论上可行,但实际部署到树莓派 4 上时,计算资源会成为首要瓶颈。
单目深度估计指仅凭一张 RGB 图像推断每个像素到相机的距离。由于单幅图像丢失了真实尺度信息,模型通常只能输出相对深度(谁近谁远),而非米制绝对距离;要得到绝对距离,往往需要借助已知相机高度、地面平面或物体真实尺寸等外部先验进行标定。主流做法分两类:一类是回归式网络直接预测深度图,另一类是生成式或扩散式模型。Depth Anything V2 属于前者,其核心是在海量合成与真实数据上做大规模预训练,再通过蒸馏得到不同规模的模型变体,因此同一系列内既有适合服务器的大模型,也有面向边缘设备的小模型。
DINO(此处泛指 Meta 的 DINO/DINOv2 自监督视觉骨干)是一种通过自蒸馏训练出的视觉 Transformer 特征提取器,本身不自带检测头,但其特征质量高、无需大量标注即可迁移到分割、检测、匹配等下游任务。把 DINO 与深度模型级联,本质是用前者提供语义掩码、后者提供几何深度,两者互补;代价是两套网络都要跑推理,显存/内存与延迟叠加,这正是边缘部署时需要权衡的关键。
树莓派 4 上的现实挑战
算力与内存限制
树莓派 4 的 CPU 性能有限,且没有强大的 GPU 加速。Depth Anything V2 即使是较小的变体,其推理也需要可观的浮点运算。在树莓派 4 上直接运行完整模型,帧率很可能低到无法满足实时喷雾的需求。内存方面,模型加载和图像处理也会挤占本就紧张的内存空间。
树莓派 4 搭载四核 Cortex-A72(主频约 1.5–1.8 GHz),典型内存为 2/4/8 GB,GPU 为 VideoCore VI,仅支持 OpenGL ES 3.x,不具备 CUDA 或通用矩阵加速单元。这意味着深度学习推理主要依赖 CPU,或借助 INT8 量化的轻量推理框架;其算力大致在个位数到十几 GFLOPS 量级,与桌面 GPU 相差两到三个数量级。作为参照,一个数千万参数量的 Transformer 在树莓派 4 上单帧推理往往需要数百毫秒到数秒。
因此评估可行性时,应关注模型参数量、输入分辨率、是否量化三个变量:降低输入分辨率能显著减少计算量,但会损失细长藤蔓的边缘精度;INT8 量化可提速数倍,但可能引入深度值偏差。工程上通常先用 ONNX Runtime 或 TFLite 导出并做算子兼容性检查,再实测端到端延迟,而不是仅凭论文指标判断。
深度估计的精度问题
单目深度估计输出的是相对深度,而非绝对距离。对于农业场景,葡萄藤的形态复杂、叶片遮挡严重、光照变化大,Depth Anything V2 在通用数据上的泛化能力未必能直接迁移到葡萄园。此外,深度图在物体边缘和细长结构(如藤蔓)处容易模糊,而喷雾恰恰需要知道这些不规则表面的距离。
相对深度与绝对距离的差别是农业场景落地的核心障碍。相对深度图经过归一化后,同一物体在不同光照、不同拍摄距离下可能得到不同的数值映射,模型本身也不知道“1 米”对应多少输出值。常用补救办法包括:用已知相机安装高度与俯仰角,结合地面平面拟合把相对深度反投影到三维;或在喷杆上放置已知尺寸的标定板,在每次作业前做一次尺度校准。
此外,边缘模糊源于深度模型多在整幅图像上做平滑约束,细长结构(藤蔓、叶柄)与背景的深度差异容易被平均掉。对喷雾而言,叶片与背景的深度边界恰恰决定喷嘴是否开启。可行的缓解手段是提高输入分辨率、在目标掩码内做局部中值滤波,或用分割边缘对深度图做引导滤波,但这些都会增加计算量,需要在精度与帧率之间取舍。
实时性与控制闭环
喷雾机器人需要根据距离实时调整喷杆姿态和喷雾量。如果深度估计延迟过高,控制环路就会变得迟钝,甚至造成漏喷或过喷。树莓派 4 上跑 DINO 加 Depth Anything V2 的双模型流水线,延迟很可能成为硬伤。
更务实的替代思路
模型轻量化与硬件加速
可以尝试将 Depth Anything V2 蒸馏或量化到更小的版本,或使用树莓派兼容的推理框架(如 ONNX Runtime、TFLite)进行优化。部分社区项目已经尝试在树莓派上运行轻量深度模型,但帧率和精度需要实际测试。
用几何先验替代部分深度计算
如果机器人的相机安装高度和角度固定,可以利用地面平面假设和单应性变换,将图像中的点投影到地面坐标系,从而估算目标距离。这种方法计算量小,适合结构化场景,但对非地面目标(如高处的果实)精度有限。
主动测距的廉价方案
在喷杆上增加一个低成本激光测距模块或超声波传感器,直接测量到藤蔓的距离,配合视觉识别目标位置。虽然增加了硬件,但成本远低于 RGB-D 相机,且测距精度更可靠。
低成本激光测距模块(如基于 ToF 的 VL53L 系列或三角测距的短距激光模组)价格通常在几元到几十元人民币,量程从几十厘米到数米不等,精度可达毫米级,且输出为绝对距离,不受光照纹理影响。其局限在于视场角很窄,只能测单点或小区域,需要配合云台或与视觉目标位置联动才能覆盖整个喷杆宽度;在强日光下部分 ToF 模块也会饱和。
超声波传感器(如 HC-SR04)成本更低,但波束角大、易受风与叶面反射干扰,精度在厘米级,更适合作为粗略避障或安全距离冗余。工程上常见的组合是:视觉负责“喷哪里”,单点激光负责“喷多远”,两者在时间上做简单融合,既回避了 RGB-D 相机的高成本,也绕开了单目深度的尺度不确定性。
分割优先,深度后置
如果喷雾决策主要依赖目标是否存在而非精确距离,可以先用轻量分割模型(如 MobileNet backbone 的 DeepLab)识别葡萄藤区域,再结合固定喷杆的几何关系做粗略距离估计,把深度估计仅作为辅助。
结论:可行但需要妥协
将 DINO 与 Depth Anything V2 结合用于树莓派 4 上的葡萄藤测距,在技术原理上成立,但在当前硬件条件下直接部署会面临算力、内存、实时性和精度等多重挑战。更现实的路径是:选择轻量化的深度模型变体,结合几何先验或低成本主动传感器,并将深度估计的频率降低到与喷雾控制相匹配的水平。对于预算敏感的农业机器人项目,单目深度估计可以作为感知的一部分,但不宜单独承担精确测距的全部责任。
这个 Reddit 求助帖没有给出后续的实测数据,因此上述分析基于公开的模型特性和树莓派 4 的硬件规格。如果你有具体的帧率或精度要求,建议先在树莓派 4 上跑通 Depth Anything V2 的最小变体,测量实际推理时间,再决定是否引入 DINO 或改用其他方案。
相关推荐

零基础用WorkBuddy做AI漫剧:技能包保姆级安装教程
零基础如何用WorkBuddy制作AI漫剧?本文详解WorkBuddy安装、Skill技能包导入与调用全流程,附剧本生成实操演示与人工修改技巧,帮你跑通AI漫剧从剧本到分镜的第一步。

WorkBuddy智能体一句话跑通GEO数据库挖掘全流程
WorkBuddy智能体实现GEO数据库挖掘全自动化:从数据搜索、下载整理到批次校正、差异分析、共表达网络、特征基因筛选及免疫浸润分析,一句话提示词即可生成完整生信分析报告,大幅降低生信分析门槛。

PC内存被浪费?Hacker News热议集中式数据中心之争
Hacker News用户提出个人电脑内存被浪费、应集中到数据中心的观点,引发关于集中式与分布式计算资源分配的讨论。本文分析该观点背后的逻辑、集中化的代价,以及AI时代内存资源分配的新张力。