#边缘计算
共 71 篇相关文章
打印机上跑Gemma:一场Reddit脑洞背后的边缘AI现实
Reddit热帖“Gemma on a printer”引发社区讨论:从打印机跑开放权重模型的技术极限,到AI安全调侃与Gemma 5期待,折射边缘AI扩散的真实张力。
Cloudflare转型AI新星:加入Jevolution并自称Neolab
Cloudflare加入Jevolution并自称Neolab,正构建System One模型实现毫秒级决策与数据拉取。本文分析其从网络加速向边缘AI平台的战略转型及对开发者的潜在影响。

CAPSARII项目:超低功耗可穿戴传感器如何实现战场健康监测
CAPSARII项目提出面向军事人员健康监测的超低功耗可穿戴平台与战场物联网框架,融合智能纺织传感、RISC-V边缘AI、联邦分析与后量子加密,并给出压力分类基准与压缩路线图。
ViT为何流行?边缘部署者的困惑与反思
探讨Vision Transformer(ViT)流行的原因,分析其与CNN混合模型在边缘部署中的优劣,涉及归纳偏置、数据效率和计算成本等关键因素。
因果推理驱动边缘AI自愈:从传感器到芯片的全栈可靠性
一篇arXiv论文提出因果跨层自愈边缘AI框架,通过持续观测传感器、推理、微架构、功耗和通信遥测数据,用因果推理引擎定位异常根因,实现安全与能效协同的边缘IoT系统可靠性管理。

Unsloth动态量化3.1实测:准确率提升15%,M5 Max跑出117 tok/s
Unsloth动态量化3.1版本实测:准确率提升15%,在Apple M5 Max上运行4位量化模型,速度达117 tok/s,代码迁移任务中Token消耗更少,图像生成质量显著优于3位量化。
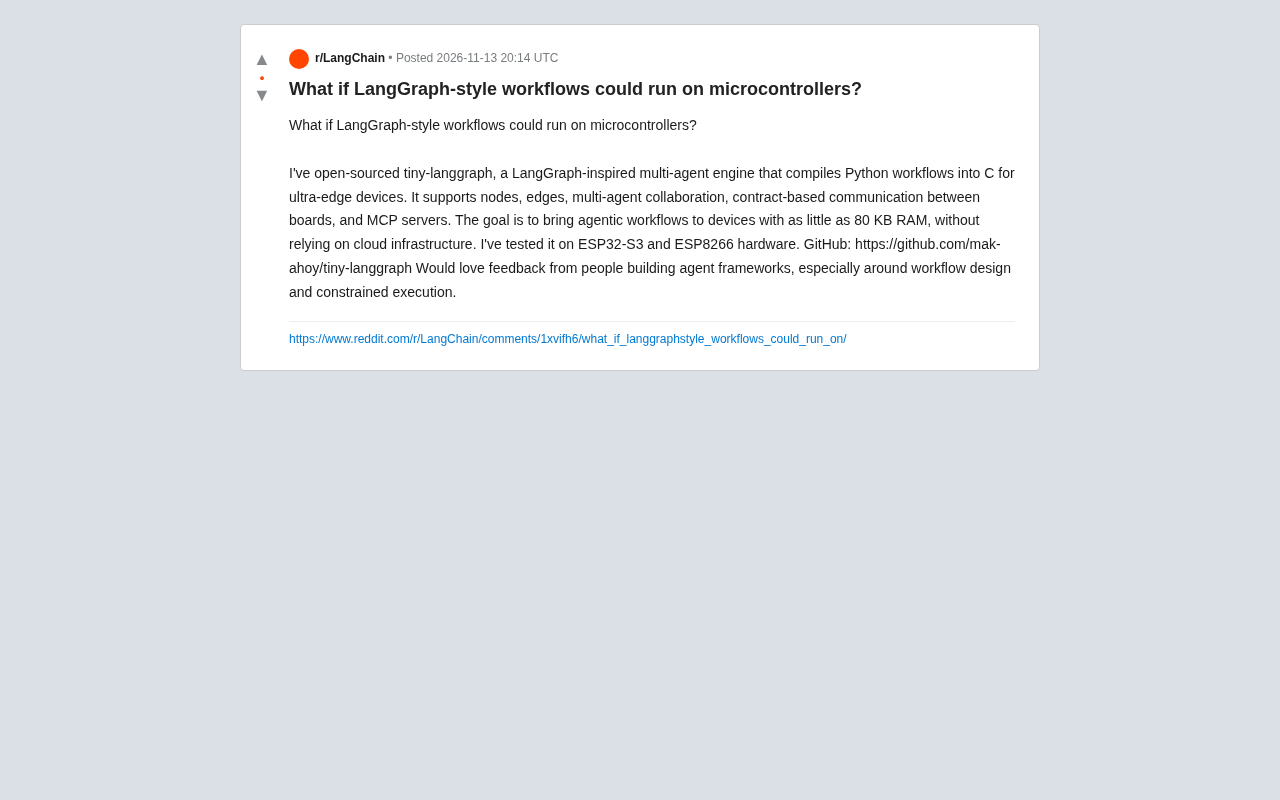
80KB内存跑智能体工作流:tiny-langgraph开源
tiny-langgraph 是一个受 LangGraph 启发的开源多智能体引擎,可将 Python 工作流编译为 C,在 ESP32-S3、ESP8266 等仅 80KB 内存的微控制器上运行,无需云基础设施。
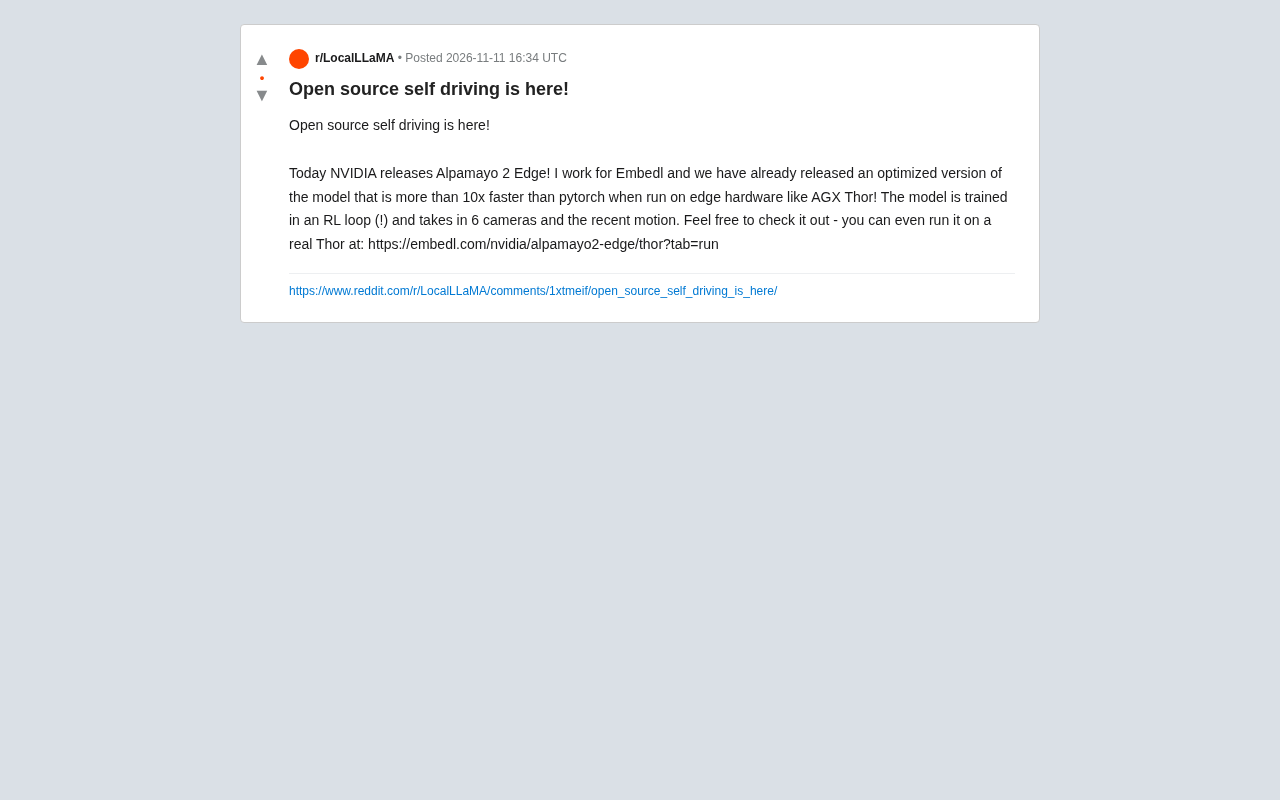
开源自动驾驶模型Alpamayo 2 Edge发布:边缘端推理提速超10倍
NVIDIA发布开源自动驾驶模型Alpamayo 2 Edge,Embedl推出优化版本,在AGX Thor边缘硬件上推理速度比PyTorch快10倍以上。模型采用强化学习循环训练,输入6路摄像头和运动信息,开发者可在线体验真实硬件运行。

车载算力受限下,AV推理模型如何落地
NVIDIA 开发者博客指出自动驾驶推理模型必须运行在车载算力与延迟限制内。本文分析大模型与车端部署的结构性矛盾,以及从模型、运行时、硬件三层协同优化的落地思路。

船舶机舱油泄漏检测:生产级计算机视觉架构
解读Reddit分享的船舶机舱加压油泄漏检测计算机视觉架构,涵盖分层设计、合成数据策略与边缘部署考量,分析其工程价值与局限。

EmbodiedIntentBench:用任务意图衡量机器人运行时自适应能力
EmbodiedIntentBench 是面向移动机器人任务意图的运行时自适应基准,用结构化契约评测覆盖、时效、上报与资源约束下的策略表现,揭示高召回配置反而任务完成率低、忽略观测损失会颠倒策略排序等关键发现。
 科技前沿
微控制器上的边缘AI:何时真正值得部署?
从Reddit讨论和Arm技术案例出发,分析微控制器上边缘AI的真实适用场景:何时需要每个设备独立推理,何时网关或云端更合理,以及专用硬件的成本与边界。
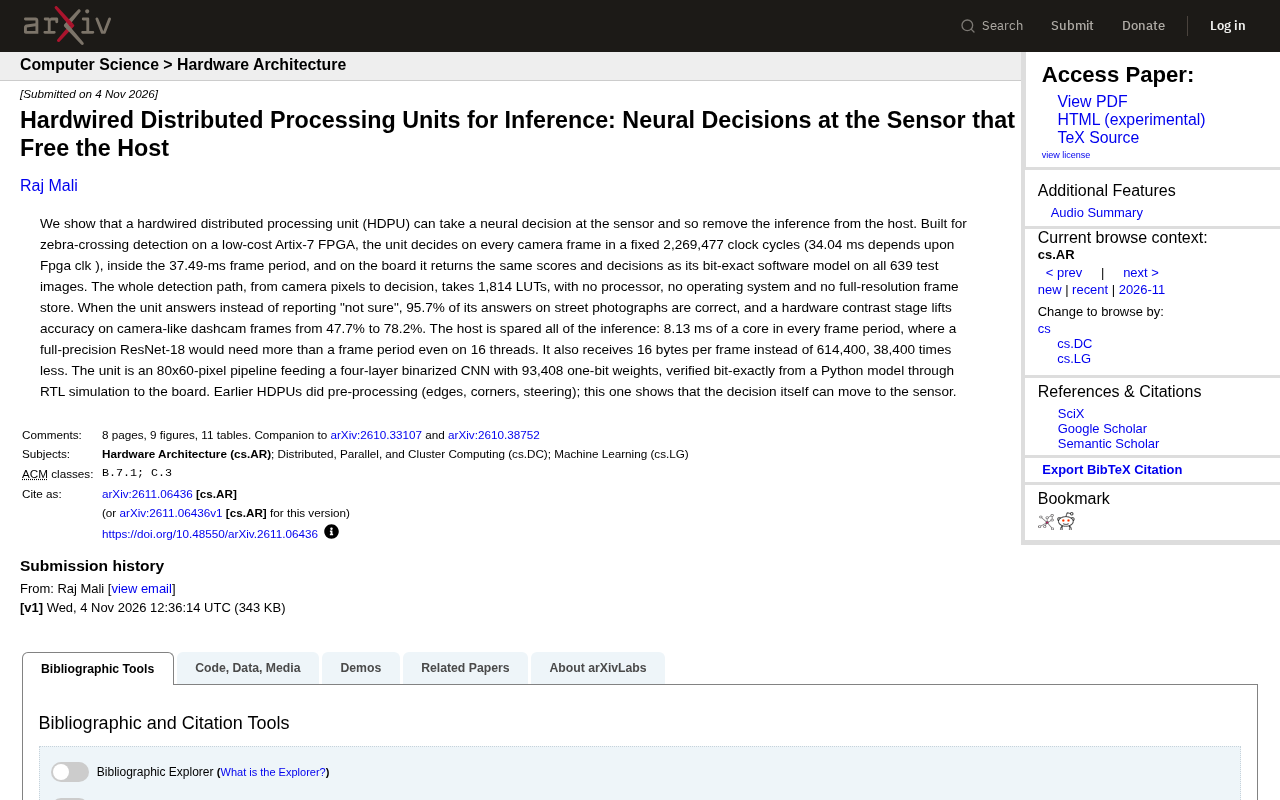
硬连线分布式处理单元:将神经网络决策推向传感器
硬连线分布式处理单元(HDPU)在FPGA上实现传感器端神经网络决策,无需主机参与推理。斑马线检测案例显示,固定延迟内完成决策,主机每帧节省核心时间,数据量减少数万倍,为边缘AI提供超低功耗方案。

什么是物理AI?离线运行的边缘智能新范式
物理AI是什么?本文基于科技视频的定义,解析物理AI从边缘采集信号、云端或本地处理、再返回边缘的闭环逻辑,探讨其在机器人、制造、医疗和零售场景中的离线运行价值。

肯尼亚创企Fastagger:让AI在离线低端手机上跑起来
肯尼亚创企Fastagger打造可在离线低端手机上运行的AI助手Auni,已集成进M-Pesa服务约6000家小企业,通过读取移动支付报表帮助理发店、餐馆分析经营数据。本文解析其设计思路与AI普惠背后的分叉风险。

餐厅CV系统实战:上座率与桌面清洁度检测架构设计
基于Reddit开发者讨论,解析餐厅计算机视觉系统的生产级架构设计:座位占用检测与桌面清洁度判断的技术选型、边缘-云混合模式、模型策略及运营功能设计,为CV落地餐饮场景提供参考。

几行命令跑通边缘AI:NVIDIA边缘模型部署新方式
NVIDIA开发者博客介绍用几条命令在边缘设备上运行AI模型的新方式,本文解读其背后逻辑、对边缘推理开发门槛的影响,以及开发者落地时仍需关注的硬件适配与性能问题。
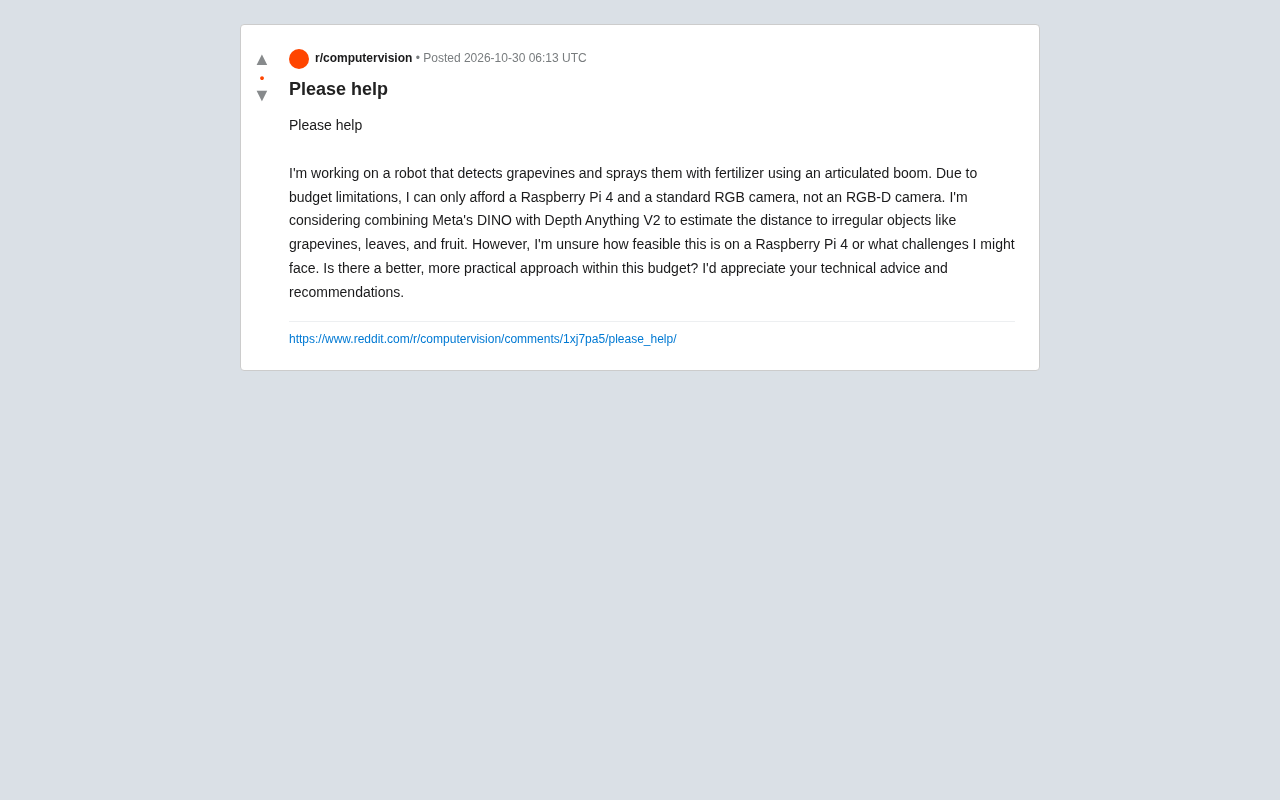
树莓派4单目测距:DINO+Depth Anything V2可行吗?
分析在树莓派4上用DINO+Depth Anything V2为葡萄藤喷雾机器人做单目测距的可行性,探讨算力、精度与实时性挑战,并给出轻量化、几何先验和低成本主动测距等替代方案。

