自主系统的AI之路:从个体认知到群体智能

论文提出以长期记忆为核心的智能体框架,主张融合连接主义与符号主义AI以实现真正自主系统。
这篇arXiv论文系统性地探讨了如何将AI引入自主系统,核心主张是:真正的自主需要将连接主义AI(神经网络)与符号主义AI(逻辑推理)相结合,并融入系统工程方法。论文提出以长期记忆为核心的通用智能体架构,围绕三大技术挑战展开讨论:感知数据与结构化知识的映射、面向目标的决策规划、以及个体智能与群体智能的协调。论文还对「可信性」概念进行了重要扩展,指出自主智能体的可信性不仅体现在行为结果上,还必须涵盖其知识运用方式等认知维度。作者最终以批判性姿态坦承,当前技术水平与自主多智能体系统的宏大愿景之间仍存在实质性差距。
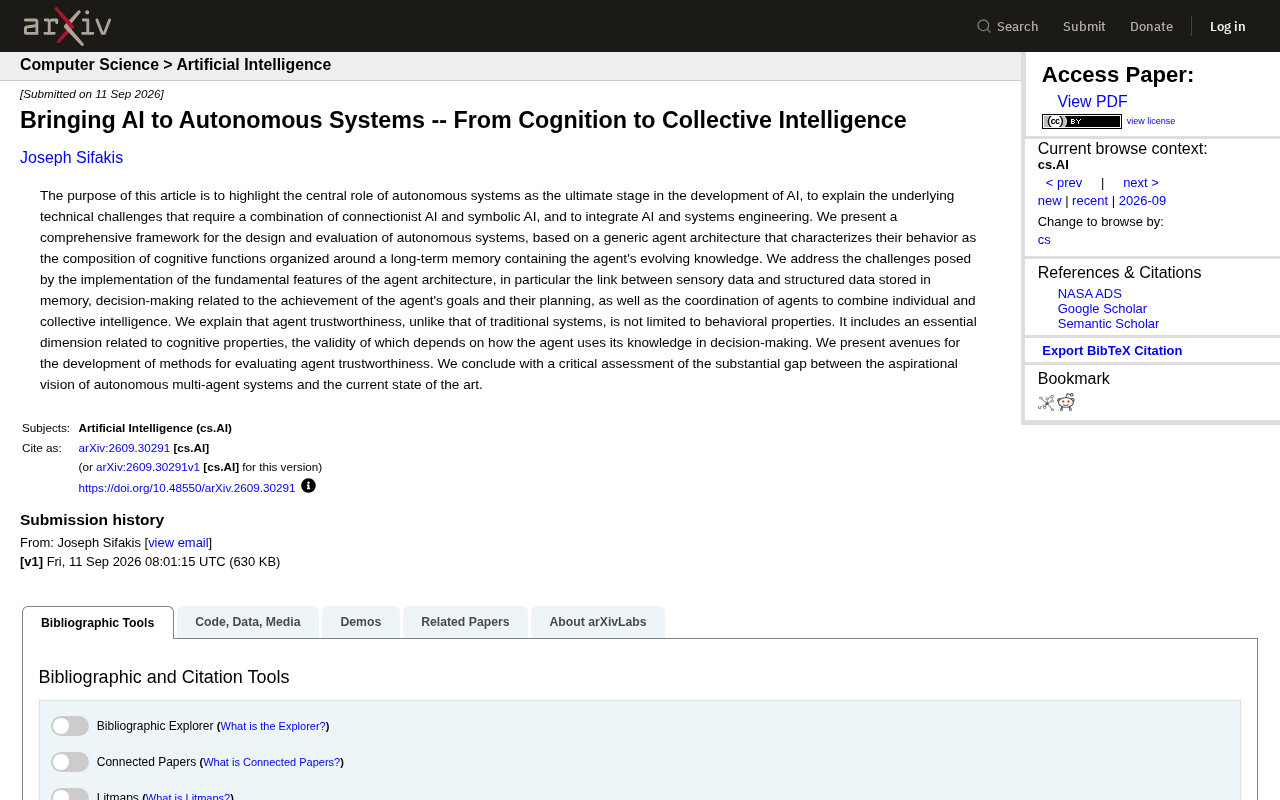
自主系统被越来越多的研究者视为人工智能发展的终极形态。一篇发表于arXiv的新论文(arXiv:2609.30291)系统探讨了如何将AI引入自主系统,并强调了要实现真正的自主,必须把连接主义AI(connectionist AI)与符号主义AI(symbolic AI)结合起来,同时融合AI技术与系统工程方法。这篇文章的核心贡献,是提出了一套用于设计与评估自主系统的完整框架。
通用智能体架构:以长期记忆为核心
论文的框架建立在一个通用智能体(agent)架构之上。作者将智能体的行为描述为一系列认知功能的组合,而这些功能都围绕一个包含智能体不断演化知识的长期记忆来组织。
这一设计思路有别于当下许多纯数据驱动的AI系统。它把「记忆」放在中心位置,意味着智能体不只是对输入做即时反应,而是持续积累、更新自身的知识,并据此指导后续行为。这种以知识为核心的架构,正是符号主义传统与连接主义能力融合的体现——感知层可以由神经网络驱动,而决策与规划层则需要结构化的知识表示。
连接主义AI(Connectionist AI)以神经网络为代表,擅长从大量数据中学习模式,在感知、语言理解、图像识别等任务上表现卓越,但其内部表示难以解释,推理过程缺乏透明度。符号主义AI(Symbolic AI)则基于逻辑规则和结构化知识表示,能够进行可解释的演绎推理和规划,却在处理现实世界的噪声与不确定性时力不从心。这两种范式长期被视为对立阵营——「神经网络派」与「GOFAI(Good Old-Fashioned AI)派」之争贯穿了AI发展的数十年。将二者融合的想法并不新鲜,但如何在工程实践中实现优势互补,至今仍是开放性难题。以长期记忆为核心的智能体架构,正是试图在这两个范式之间搭建桥梁的一种具体尝试:神经网络负责从感知信号中提取特征,符号化的知识库负责存储、组织和推理,二者通过记忆系统衔接。
三大技术挑战
要真正落地这样一个智能体架构,论文指出了几个绕不开的技术难题。
感知数据与结构化知识的连接
第一个挑战是如何在传感器数据与存储在记忆中的结构化数据之间建立可靠的联系。现实世界中的原始感知信号是连续、嘈杂且非结构化的,而智能体的知识库需要以结构化形式存在才能被推理和规划所用。如何把前者可靠地映射到后者,是感知与认知之间的关键桥梁。
面向目标的决策与规划
第二个挑战围绕决策展开。智能体需要围绕自身目标做出决策,并对如何达成这些目标进行规划。这不仅要求即时判断,还要求对未来行动序列的推演能力——这正是符号主义规划方法的强项,也是纯端到端模型往往难以保证的部分。
符号主义规划方法中最具代表性的是自动规划(Automated Planning)技术,典型实现包括STRIPS、PDDL等形式化语言以及基于搜索的规划器。这类方法将世界状态、动作前提和效果以逻辑谓词的形式表达,通过搜索从初始状态到目标状态的动作序列来生成计划。其优势在于可解释性强、能够保证计划的逻辑一致性,并支持对未来多步行动的推演。相比之下,端到端的深度强化学习模型将感知到行动的映射隐含在网络权重中,难以提取可验证的推理链条,在需要长程规划或目标可解释性的场景中存在明显局限。近年来兴起的神经符号规划(Neuro-Symbolic Planning)方向,正是尝试用神经网络学习动作模型,同时保留符号规划器的推理结构,以期兼得两者之长。
个体智能与群体智能的协调
第三个挑战涉及多智能体协作。论文强调,要把个体智能与群体智能结合起来,需要在多个智能体之间实现协调。这也是文章副标题「从认知到群体智能」(From Cognition to Collective Intelligence)所指向的核心议题:单个智能体的能力最终要在协作网络中被放大。
重新定义「可信性」:从行为到认知
论文中一个颇具启发性的观点,是对自主系统**可信性(trustworthiness)**的重新界定。
作者指出,与传统系统不同,智能体的可信性不能仅仅局限于行为属性。它还包含一个至关重要的认知维度——这一维度的有效性,取决于智能体在决策时如何运用自身的知识。
换句话说,评价一个自主系统是否可信,不能只看它「做了什么」,还要看它「基于什么知识、以何种方式做出判断」。一个行为表面正确、但内部推理逻辑存在缺陷的智能体,其可信度依然存疑。基于这一认识,论文提出了发展智能体可信性评估方法的若干方向,把可信性评估从单纯的输出验证,扩展到对认知过程本身的审视。
可信性(Trustworthiness)在传统系统工程中通常通过可靠性、安全性、可用性等行为指标来衡量,依赖形式化验证、测试覆盖率和故障模式分析等手段。然而,当系统内部包含学习型组件时,这套方法面临根本性挑战:神经网络的行为空间庞大且难以穷举,模型可能在训练分布之外产生不可预测的输出。将可信性扩展至认知维度,意味着评估框架需要回答「智能体为何做出此决策」以及「其知识库是否可靠、是否存在偏差」等问题。这与近年来AI领域兴起的可解释性(Explainability)、鲁棒性(Robustness)和价值对齐(Value Alignment)研究方向高度契合,也呼应了欧盟AI法案等监管框架对高风险AI系统要求可审计性的政策趋势。
愿景与现实之间的差距
论文并未止步于乐观的框架描绘,而是以一种批判性的姿态收尾。作者坦承,自主多智能体系统的宏大愿景与当前技术水平之间,仍存在实质性的巨大差距。
这一诚实的评估值得强调。当前AI在感知、生成等单点能力上进展迅速,但要构建一个具备持久记忆、可靠规划、能够协作并且可信可评估的自主智能体系统,仍面临大量未解难题。将连接主义的感知能力、符号主义的推理能力与系统工程的严谨方法真正融为一体,是这条道路上必须跨越的门槛。
小结
这篇论文的价值,在于它没有停留在单一技术路线上,而是把自主系统放在AI发展的整体图景中审视:以长期记忆为核心的智能体架构、感知与知识的连接、面向目标的决策规划、多智能体协调,以及涵盖认知维度的可信性评估,共同构成了一张自主系统的设计与评估蓝图。对于关注下一代AI系统工程的研究者与工程师而言,它提供了一个既有雄心又不失清醒的参考框架。
相关推荐

Opus 5.5重获好评:Anthropic王者归来与AI成本战
Anthropic的Claude Opus 5.5重获社区好评,与OpenAI同日发布的GPT-6 Sol、Luna展开正面对决。本文解析两款模型的基准表现、成本降幅、写作能力提升与安全护栏争议,以及AI成本战背后的战略分野。

Jev判断模型实战:6类高频应用场景全解析
Jev是全新的AI判断模型,擅长大规模、高速、低成本的瞬间判断。本文梳理Choice、Score、Null三种提问方式,解析数据分析、语义搜索、输入分流、规则检查、加速智能体、即时响应六大真实应用场景,并给出适用判断标准与风险提示。

AI无需超级智能或恶意,也可能引发核战争
AI引发核战争的真正风险不在于超级智能或恶意,而在于误报、自动化偏见和决策时间压缩。本文分析平庸AI在核指挥系统中的隐患,以及人在回路、可解释性等应对之道。