DeepMind让Gemini 4操控人形机器人,连中7次沙包

Gemini 4通过看视频、仿真练习与真机迭代,连续7次命中投掷沙包。
一段B站实验视频展示了DeepMind让Gemini 4直接控制人形机器人完成投掷沙包游戏,连续7次精准命中。实验从给模型播放人类投掷视频开始,模型在Mojoku仿真器中自主练习,能回看失败视频、分析问题并迭代调整站位、摆臂轨迹与释放时机。从仿真迁移到真机后,模型仅需将释放时机微调几厘米便实现连续命中。文章强调,Gemini 4的核心能力在于通过视频理解进行推理,能定位具体失败原因并针对性修正。这一闭环学习路径为具身智能提供了值得关注的样本,也留下了仿真与真机差距如何弥合等未解问题。
一段来自B站的实验视频展示了令人瞩目的场景:DeepMind团队尝试让Gemini 4模型直接控制人形机器人完成投掷沙包游戏(Cornhole),结果连续7次精准命中。这不是简单的脚本执行,而是一个从视频学习、仿真训练到真机迭代的完整闭环。
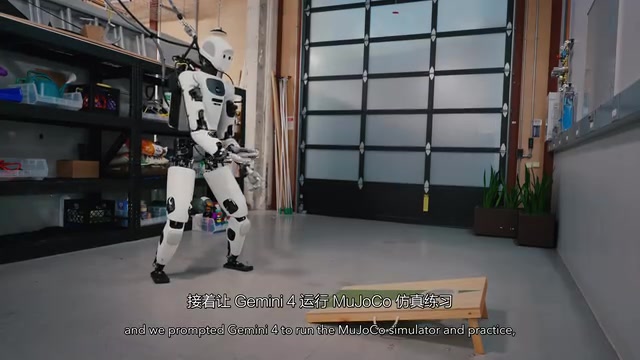
从看视频到真机操作:Gemini 4的学习路径
实验的起点非常直观——给Gemini 4播放一段人类完成投掷任务的视频。模型需要理解视频中的动作逻辑,然后被提示运行Mojoku仿真器进行练习。据B站UP主分享的视频内容,Gemini 4在这个过程中展现出了“从经验中学习、迭代、犯错、回看失败视频”的能力。
每一次试错都成为下一次调整的依据。模型不是被动执行预设程序,而是主动分析每次投掷失败的视频记录,定位问题所在,再优化动作参数。这种基于视频理解的推理能力,让它可以逐步缩小误差范围。
Mojoku仿真器属于机器人学习领域中常见的物理仿真平台一类,其核心作用是在虚拟环境中复现重力、摩擦、碰撞等物理规律,让模型能够以远低于真机实验的成本进行大量试错。与真实机器人相比,仿真器可以并行运行成千上万次投掷,每次失败都能即时生成视频与状态数据供模型复盘。但仿真与真机之间通常存在"现实差距"(reality gap)——即虚拟环境难以完全复现真实世界的材质、延迟、传感器噪声等因素。因此,从仿真迁移到真机时往往需要额外微调,这也是本文实验中"调整释放时机几厘米"这一细节的技术背景。
迭代细节:从仿真到真机的迁移
在仿真阶段,Gemini 4进行了多轮投掷练习。据视频描述,第三轮练习时它调整了站位宽度,优化了摆臂轨迹,让手部干净地越过髋部,形成平滑的抛物线。这些微调并非人工编写,而是模型根据反馈自行完成的。
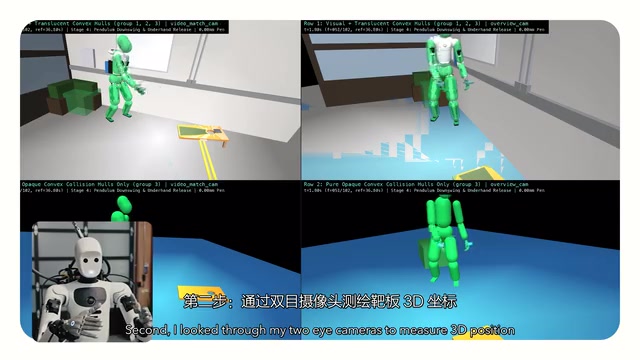
真正考验在于从仿真迁移到真实机器人。视频中提到,模型观察每个沙包的实际落点,将释放时机调整了几厘米,直到连续7次入洞。这个“几厘米”的精度调整,体现了模型对物理世界细微差别的适应能力。
模型推理能力:知道“错在哪里”
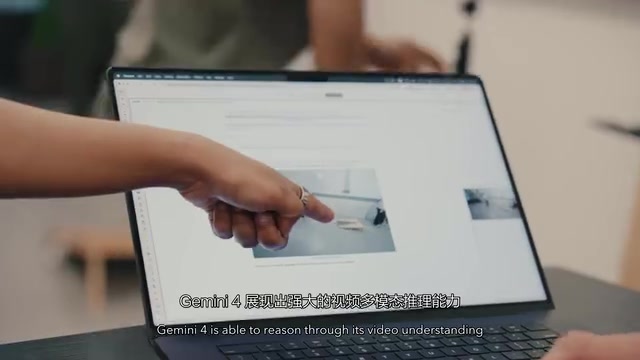
实验最值得关注的部分,是Gemini 4能够通过视频理解进行推理,判断出具体是哪一步出了问题。视频中明确提到:“Gemini 4能够通过其视频理解能力进行推理,缩小到到底哪里出了问题。”
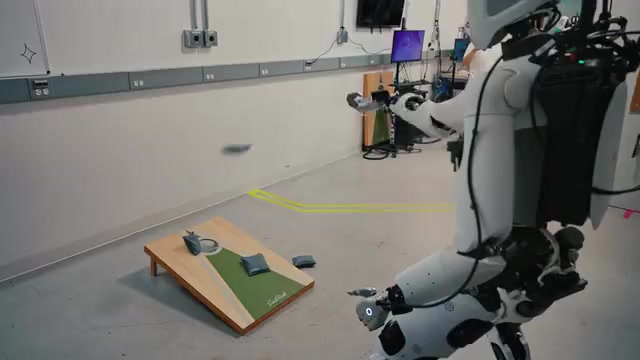
这种能力意味着模型不仅知道动作失败了,还能定位失败原因——是释放时机不对,还是站位偏了,还是摆臂轨迹有偏差。然后基于这些判断,在后续尝试中做出针对性修正。
视频理解驱动的推理,指的是模型不仅能识别视频中"发生了什么",还能推断"为什么失败"。在具身智能领域,这通常依赖视觉-语言模型(VLM)将视频帧序列编码为语义表示,再结合任务目标进行因果推断。例如,模型需要区分"释放过早导致沙包偏高"与"站位偏移导致方向偏差"这两类不同性质的错误。这种能力区别于传统的强化学习——后者通常只依赖标量奖励信号,难以解释失败的具体原因。Gemini 4所展示的,是将视频理解作为推理输入,把"看回放"变成一种主动的问题定位手段,从而让修正更具针对性而非盲目搜索。
从经验中学习的意义
视频结尾强调:“它从自己的经验中学习,这非常令人激动。”这句话点出了实验的核心价值。传统机器人控制往往依赖精确建模和人工调参,而Gemini 4展示了一条新路径:让模型通过视频理解世界,通过试错积累经验,通过推理定位问题。
连续7次命中或许只是一个开始。当模型能够观看视频、理解任务、在仿真中练习、在真机上调整,并且从每次失败中提取教训,这意味着通用机器人控制的门槛正在被重新定义。
这次实验也留下了一些未解的问题:模型的调整过程是否完全自主?仿真与真机之间的差距是如何具体弥合的?这些细节可能需要更多技术披露来验证。但无论如何,Gemini 4在物理任务中展现出的学习闭环,已经为具身智能提供了一个值得关注的样本。
具身智能(Embodied AI) 强调智能体通过与物理世界的交互来获取知识和技能,而非仅处理静态数据。传统工业机器人控制依赖精确的运动学建模与人工调参,每个任务都需要工程师反复调试;而具身智能的路径是让模型像人类一样"边做边学"。Gemini 4的实验之所以受到关注,正是因为它把大模型的语义理解能力与机器人执行闭环结合起来:观看视频建立任务表征,仿真中积累经验,真机上根据落点反馈迭代。这一范式若能泛化,意味着未来机器人可以通过观看教学视频快速掌握新技能,大幅降低部署门槛,这也是"通用机器人控制门槛正在被重新定义"这一判断的技术依据。
相关推荐

“黑色十月”:AI挖出史上3%严重漏洞?
Reddit 热帖称过去一个月发现了史上 3% 的严重软件漏洞,被称为「黑色十月」。本文拆解这一说法的统计口径问题,分析 AI 辅助代码审计如何加速漏洞发现,以及开发者和企业该如何应对补丁窗口缩短的挑战。

微软Project Gecko:用AI为非洲农民架起语言桥梁
微软Project Gecko项目推出PharmaChat应用,让非洲农民用母语提问,通过AI返回精准视频片段和农耕书籍章节。项目还发布三个交互式手册,推动包容性AI发展。

Node.js语音笔记App:语音转文字API选型指南
为Node.js语音笔记应用选择语音转文字API?对比AssemblyAI、Deepgram、Google Cloud和Whisper的免费额度、定价与Node集成体验,给出分阶段选型建议。