机器人学习热潮:为何从业者都在寻找同路人

一则Reddit寻友帖折射出机器人学习领域对社区协作的天然需求。
文章从Reddit上一则寻找机器人学习同路人的简短帖子出发,指出机器人学习正从实验室话题演变为一种社交需求。作者梳理了帖子中三个关键词的递进关系:机器人学习是让机器从数据中习得技能的方法,世界模型让智能体在内部预演动作后果以提升样本效率,物理AI则是把智能锚定在真实世界的上层目标,三者构成"方法—能力—目标"的主线。文章进一步分析该领域跨学科耦合极强,算法、控制、视觉、仿真与硬件缺一不可,因此社区连接价值被放大,并给出明确自身坐标、带着具体问题交流、重视仿真与真机落差等入门建议。
一个Reddit帖子折射出的信号
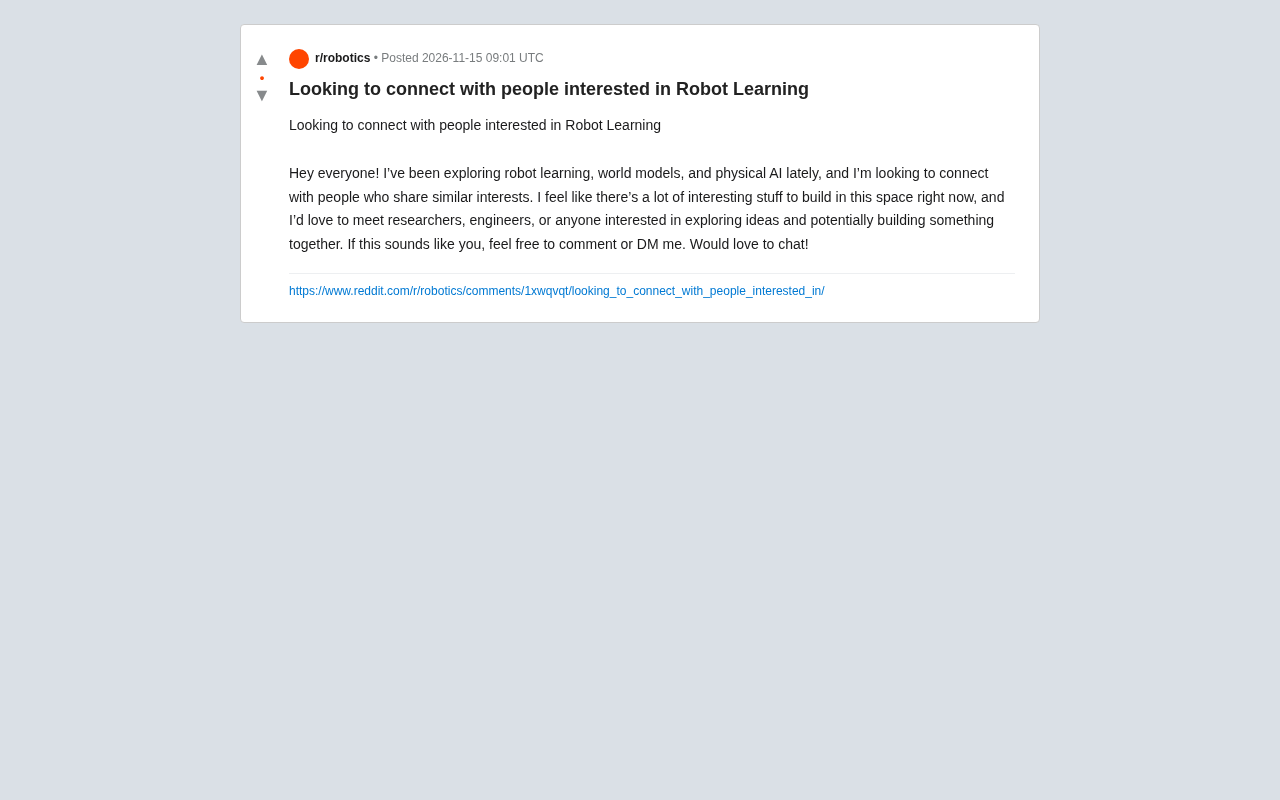
Reddit上最近出现了一则简短的帖子:一位探索机器人学习(Robot Learning)、世界模型(World Models)与物理AI(Physical AI)的爱好者公开寻找志同道合的人,希望连接研究者、工程师,或者任何对这个方向感兴趣、愿意一起讨论甚至一起动手做点东西的人(来源:Reddit原帖)。
帖子本身没有附带任何技术细节或项目进展,但它传递出的信号值得琢磨:机器人学习正在从实验室话题变成一种"社交需求"。当有人主动发帖寻找同路人,说明这个领域的知识门槛正在被社区化协作的方式逐步摊薄,也说明单打独斗已经很难跟上跨学科融合的节奏。
三个关键词,一条技术主线
原帖提到的三个概念并非随意堆叠,它们之间存在清晰的递进关系。
机器人学习:让机器从数据中习得技能
机器人学习通常指用机器学习方法(尤其是强化学习、模仿学习)替代传统的手工规则控制,让机器人通过数据或试错获得操作与运动能力。它解决的是"如何让机器人适应非结构化环境"的问题,也是当前具身智能讨论的核心。
强化学习与模仿学习的区别值得稍作展开。强化学习通过奖励信号让智能体在试错中学习策略,适合奖励可定义、试错成本可控的任务;模仿学习则直接从人类示范数据中学习策略,绕过了奖励设计难题,在操作类任务中应用广泛。二者常被结合使用,例如先用模仿学习获得初始策略,再用强化学习微调。此外,仿真到现实的迁移(sim-to-real) 是机器人学习的核心挑战之一:在仿真中训练的策略部署到真机时,往往因物理参数、传感器噪声、动力学差异而性能骤降,域随机化(domain randomization)是应对这一问题的常用手段。
世界模型:让机器在"脑内"预演
世界模型关注的是让智能体对环境动态建立内部表征,从而能够预测动作后果、进行规划。对机器人来说,这意味着不必在真实世界里穷举所有尝试,而是可以在模型内部先"想象"一遍。世界模型与机器人学习的结合,被认为是提升样本效率、降低真机试错成本的关键路径。
世界模型的技术谱系可以追溯到基于模型的强化学习(model-based RL),其核心是学习一个环境转移动态模型,并用它来做规划或生成训练数据。近年来的代表性工作包括 Dreamer 系列(在潜空间中学习世界模型并优化策略)、以及面向视频预测的生成式世界模型。样本效率是理解其价值的关键指标:无模型方法往往需要数百万次交互,而借助世界模型可以在内部"想象"中生成大量虚拟经验,显著减少真实交互次数。不过,世界模型也面临长时预测误差累积、模型偏差被策略利用(model exploitation)等问题,这也是原帖提到的"长时预测误差"讨论的现实背景。
物理AI:把智能锚定在真实世界
物理AI是更上层的概念,强调智能体需要在物理世界中感知、决策与行动,而非只处理文本或图像。机器人学习与世界模型都可以视为实现物理AI的技术手段。三者串起来,恰好构成"方法—能力—目标"的一条线。
具身智能(Embodied Intelligence) 与物理AI高度相关但侧重点略有不同:具身智能强调智能离不开身体与环境的交互,是一个更偏认知科学与机器人学交叉的概念;物理AI则更偏向产业与工程视角,强调AI系统在物理世界中的感知—决策—执行闭环。二者共同指向一个判断:仅靠互联网文本与图像训练的大模型,缺乏对物理规律、接触力学、因果后果的直接经验,因此需要机器人平台作为载体来补足。这也解释了为何当前大模型公司与人形机器人公司在物理AI方向上出现明显的合流趋势。
为什么现在特别需要"找人聊"
机器人学习的一个现实特征是跨学科耦合极强:控制理论、强化学习、计算机视觉、仿真、硬件工程缺一不可。一个做算法的人可能不熟悉执行器延迟,一个做机械的人可能不了解策略梯度。这种背景下,社区连接的价值被放大。
原帖作者的做法其实很务实——先建立人际网络,再谈具体项目。这种方式在开源社区里并不少见:想法在对话中碰撞,合作在实践中形成。对刚进入这个方向的人来说,找到一两个能讨论世界模型训练细节或仿真环境搭建的伙伴,往往比独自啃论文更有效率。
给想加入这场对话的人的建议
如果你也被这条帖子打动,可以从几个低门槛动作开始。
明确自己的坐标。 机器人学习覆盖面很广,先想清楚自己是偏算法、偏仿真还是偏硬件,这样在交流时能更快找到互补的人。
带着问题去连接。 原帖作者没有给出具体议题,但有效的交流通常源于具体问题,比如某个模仿学习任务中的分布偏移、某个世界模型在长时预测上的误差累积。
重视仿真与真机的落差。 这是机器人学习落地时绕不开的环节,也是社区讨论中最容易产生共鸣的话题之一。
机器人学习不是一个能靠单人闭门造车推进的领域。一则寻找同路人的帖子,背后是整个方向对协作的天然需求。
相关推荐

Gemini 4 Neon 曝光:或成 Opus 5.5 有力竞争者
Hacker News 讨论帖指出 Gemini 4 Neon 看起来像 Opus 5.5 的竞争者。本文解读这一社区信号背后的产品定位、顶级模型竞争格局变化,以及对开发者模型选型策略的实际意义。

Claude Fable 5.2 独立创作短片《Fable》引热议
Hacker News 上出现由 Claude Fable 5.2 独立完成剧本、画面与导演的短片《Fable》,本文分析全流程 AI 创作的意义、社区反应及对内容创作者的启示。

Anthropic IPO定价:AI巨头上市信号
Anthropic 进行 IPO 定价的消息引发关注。本文分析这一动作对 AI 行业估值、商业化路径和竞争格局的潜在影响,并指出公开市场对 AI 公司的期待与挑战。