家用AI机器人还有多远?技术瓶颈与落地时间线
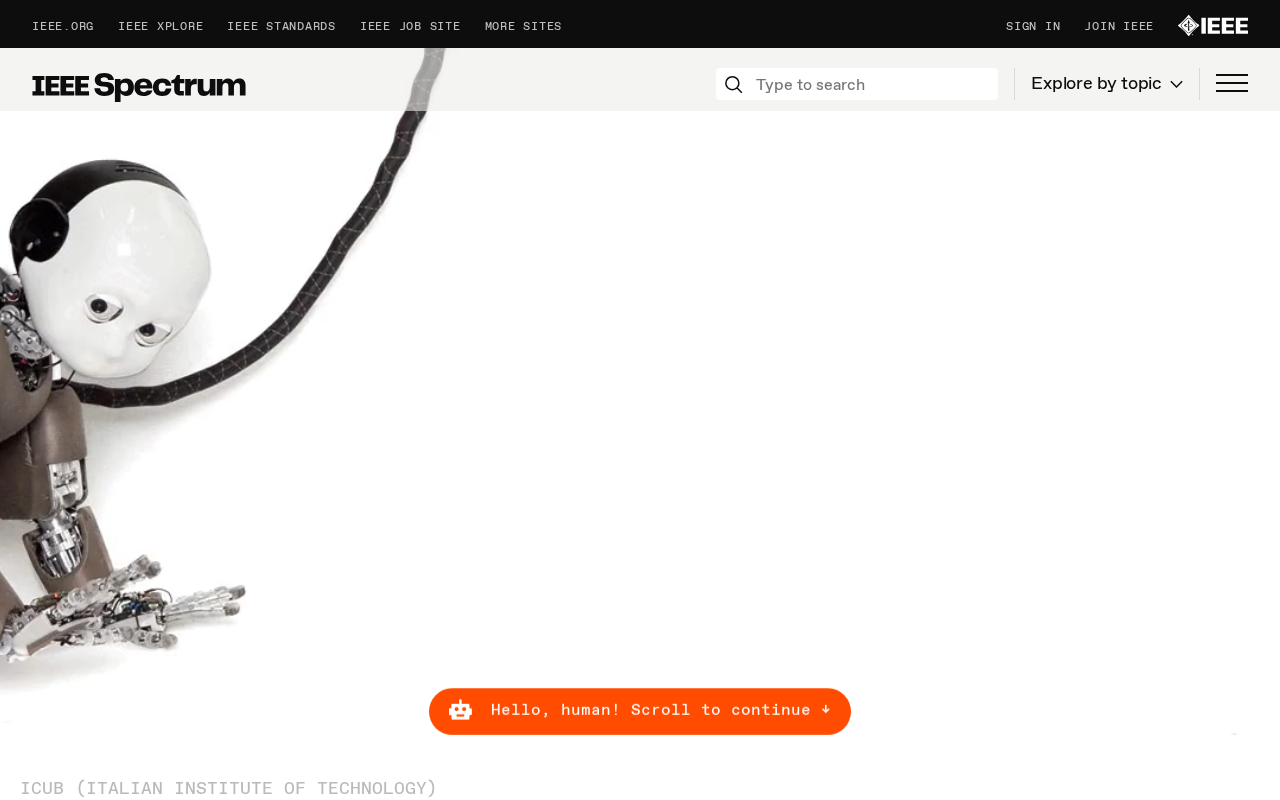
家用AI机器人面临感知、智能与成本三重瓶颈,渐进式专用设备路径比通用人形机器人更现实。
家用AI机器人的落地前景是科技社区长期热议的话题,但现实与想象之间仍存在巨大鸿沟。当前技术瓶颈主要体现在三个层面:非结构化家庭环境中的灵巧操控难题、将大语言模型推理能力与物理动作可靠结合的具身智能挑战,以及安全冗余要求带来的高成本压力。业界对落地时间线分歧明显——乐观派看好人形机器人赛道的资本驱动,谨慎派则以自动驾驶的漫长工程化历程为鉴。文章认为,更现实的演进路径是从扫地机器人等专用设备出发,通过AI能力升级和设备协同,逐步构建「分布式家用机器人系统」,而非等待一步到位的通用助手。灵巧操控可靠性与硬件成本是判断真正落地时机的两大核心指标。
家用AI机器人的想象与现实
关于AI机器人何时进入普通家庭的讨论,一直是科技社区反复出现的话题。近期在Hacker News上,一则以「AI Robots – When will they be in our homes」为题的帖子再次引发了讨论。尽管讨论热度有限,但这个问题本身触及了机器人技术、人工智能与家庭场景融合的核心矛盾——我们距离真正实用的家用机器人到底还有多远?
从当前的技术演进来看,家用机器人并非科幻概念,扫地机器人、智能音箱等设备已经在一定程度上进入家庭。但这些产品与人们想象中「能做家务、能陪伴、能自主决策」的通用型机器人之间,仍存在巨大的技术鸿沟。
技术瓶颈在哪里
家用机器人的落地难点,主要集中在几个层面。
感知与操控的复杂性
家庭环境是高度非结构化的——地面上散落的玩具、随时移动的家具、变化的光线条件,都对机器人的环境感知能力提出了极高要求。相比工厂里精确定位的机械臂,家用机器人需要在混乱、不可预测的场景中完成抓取、搬运等精细操作。这类「灵巧操控」问题至今仍是机器人研究的核心难题。
通用智能的缺失
真正实用的家用机器人需要理解自然语言指令、推理任务步骤、并适应新的环境。大语言模型的进展为机器人的「大脑」带来了新希望,具身智能(Embodied AI)成为近年来的研究热点。但将语言模型的推理能力与物理世界的动作执行可靠地结合,仍处于早期阶段。
具身智能(Embodied AI)的核心主张是:真正的智能必须通过身体与物理世界的持续交互来实现,而非仅依赖文本或图像数据的训练。这一理念源自认知科学,认为感知、行动与认知是不可分割的整体。在工程实践中,具身智能研究者通常让机器人在仿真环境或真实场景中通过大量试错来学习操作策略,再结合大语言模型(LLM)提供高层次的任务规划能力——例如将「帮我泡杯茶」拆解为一系列具体的物理动作序列。目前的主要挑战在于「现实差距」(Sim-to-Real Gap):在仿真器中训练出的策略往往难以直接迁移到真实物理环境,而在真实环境中收集高质量训练数据的成本又极为高昂。OpenAI、Google DeepMind、Figure AI等机构正在通过遥操作数据采集、视觉-语言-动作模型(VLA)等方式尝试突破这一瓶颈。
成本与安全
即便技术成熟,一台能够在家庭中安全运行的机器人,其硬件成本、维护成本以及安全冗余设计,都会显著推高价格。在家庭这样一个有老人、儿童和宠物的场景中,安全容错率必须极高,这进一步增加了产品化的难度。
落地时间线的不同预测
对于「何时进入家庭」这个问题,业界并没有统一答案。
乐观派认为,随着具身智能和人形机器人赛道的资本涌入,未来几年内可能出现能完成特定任务(如整理物品、简单清洁)的家用机器人原型,并逐步走向商业化。多家科技公司已经在人形机器人领域投入巨资,展示了行走、抓取等基础能力的演示。
谨慎派则指出,从实验室演示到可靠、可负担、可规模化的家用产品,往往需要漫长的工程化过程。历史上自动驾驶的「最后一公里」难题就是前车之鉴——演示视频令人惊艳,但真正达到大众可用的可靠性却耗费了远超预期的时间。
从单一功能到通用助手的路径
更现实的演进路径,可能不是一步到位的通用机器人,而是从单一功能设备逐步扩展。
扫地机器人、洗碗机、智能厨房设备等,本质上都是「专用机器人」。随着AI能力增强,这些设备会变得更智能、更协同,最终可能形成一个由多个专用设备构成的「分布式家用机器人系统」,而非一台无所不能的人形机器人。
这种渐进式路径的好处在于,每一步都有明确的商业价值和技术可行性,不必等待通用智能的完全突破。
「分布式家用机器人系统」的概念在工业界已有先例可循。Matter协议、Home Assistant等智能家居标准的推进,正在为不同品牌、不同功能的设备提供统一的通信基础。当各类专用设备能够共享环境感知数据并协同决策时,其整体效果可能接近一台通用机器人的部分功能。例如,扫地机器人的地图数据可以被智能门锁和照明系统复用,摄像头的视觉信息可以辅助机械臂定位目标物体。这种「软件定义的系统集成」路径,规避了单体人形机器人在机械可靠性和能耗上的瓶颈,也更符合消费者分阶段购买的消费习惯。其核心挑战在于跨设备的数据标准化与隐私安全设计。
值得关注的信号
判断家用机器人何时真正到来,可以关注几个关键指标:灵巧操控的可靠性是否显著提升、机器人硬件成本是否大幅下降、以及是否出现能在真实家庭环境中长期稳定运行的产品案例。
当这些条件同时具备时,家用AI机器人才可能从科技演示走向千家万户。就目前而言,这仍是一个「进行中」而非「已实现」的命题。
注:本文基于Hacker News社区讨论展开分析。该讨论本身参与度有限(5点赞、2条评论),文中的技术判断为编者结合行业现状的延伸解读。
相关推荐
用Claude从零构建操作系统:EMBER在真实笔记本上运行的全过程
一位开发者用Claude从零构建了名为EMBER的类DOS操作系统,几天内在真实笔记本上启动运行,支持Doom、Sound Blaster声卡模拟、触摸屏和UEFI进展。本文详解开发历程与AI辅助编程的真实体验。
Homelab被攻破实录:Nextcloud RCE漏洞与家庭服务器安全反思
一位homelab用户的Nextcloud实例因CVE-2025-66208命令注入漏洞被攻破,攻击者潜伏16小时。本文复盘攻击过程、补丁公告与实际修复脱节的隐患,并总结家庭服务器安全防护的实用建议。
DeepSeek V4.1 Flash登顶AA新基准,超越Astra引热议
DeepSeek V4.1 Flash在Artificial Analysis新推出的Intelligence Index v4.3私有基准上超越Astra登顶,同时引发社区对评测体系三天两改的争议讨论。