#人形机器人
共 35 篇相关文章

中国AI崛起:DeepSeek、机器人与AI竞赛新格局
深度解析中国AI崛起路径:DeepSeek高效模型挑战算力假设,开源权重成战略优势,华为突破芯片限制,人形机器人与自动驾驶加速落地,以及印度应如何应对这场AI竞赛。

FAITH:高维系统安全强化学习新框架
FAITH 是一种无模型、可行性感知的安全过滤强化学习框架,通过近似状态-动作安全价值实现最小干预过滤,在 29 自由度人形系统上达到 99.95% 安全率并保留 97% 回报,并在 Unitree G1 真机上验证。
HiPHI 基准:人形机器人学习的高精度人类动作与物体交互数据集
HiPHI 是面向人形机器人学习的大规模动作捕捉基准数据集,用 FrameNet 指导采集、提供同步物体轨迹与网格,训练出的强化学习策略展现规模效应并成功迁移到真实人形机器人。
人形机器人运动规划新突破:解耦架构让机器人打出专业运动员级网球
人形机器人运动规划新研究:通过解耦高层规划与低层跟踪,结合运动-速度适配器与随机速度训练,让机器人能在真实环境中完成专业运动员级别的网球发球等复杂动作,并探讨搜救与制造业应用前景。

人形机器人学打球:自适应运动规划与追踪如何跨越仿真到现实
Noitom Robotics 白皮书解析如何将运动规划与追踪解耦,让人形机器人保留职业运动员动作风格。通过速度随机化训练与自适应控制,有效跨越仿真到现实的鸿沟,并在双平台及无动捕的真实发球场景中完成验证。

开源人形机器人Asimov 1新进展:边走路边摆臂
开源人形机器人 Asimov 1 迎来新进展,现已能在行走时同步移动手臂,为移动中搬运物体打下基础。本文解析该开源项目的技术意义与公开构建模式。

AI突破难解人形机器人困局:为何近期难改变生活
人形机器人炒作升温,但AI在机器人领域的突破短期内难以改变日常生活。本文分析数据瓶颈、硬件成本与可靠性约束,解释为何机器人难以复刻语言模型的涌现式飞跃。
PrimeBot Q1实测:22自由度便携机器人能否成为科技伴侣
PrimeBot Q1人形机器人实测解析:22个自由度、全身柔性力控、便携机身,支持App与语音控制及4D记忆个性化定制,定位永不腻味的科技陪伴机器人。
Cloudflare开源决策模型Clef,亚马逊80亿芯片剥离出表
Cloudflare开源决策模型Clef刷新43项基准,亚马逊将80亿美元英伟达芯片剥离出表转向轻资产,华尔街启动600亿美元AI芯片融资,人形机器人半年出货暴增432%,一文速览今日AI行业要闻。
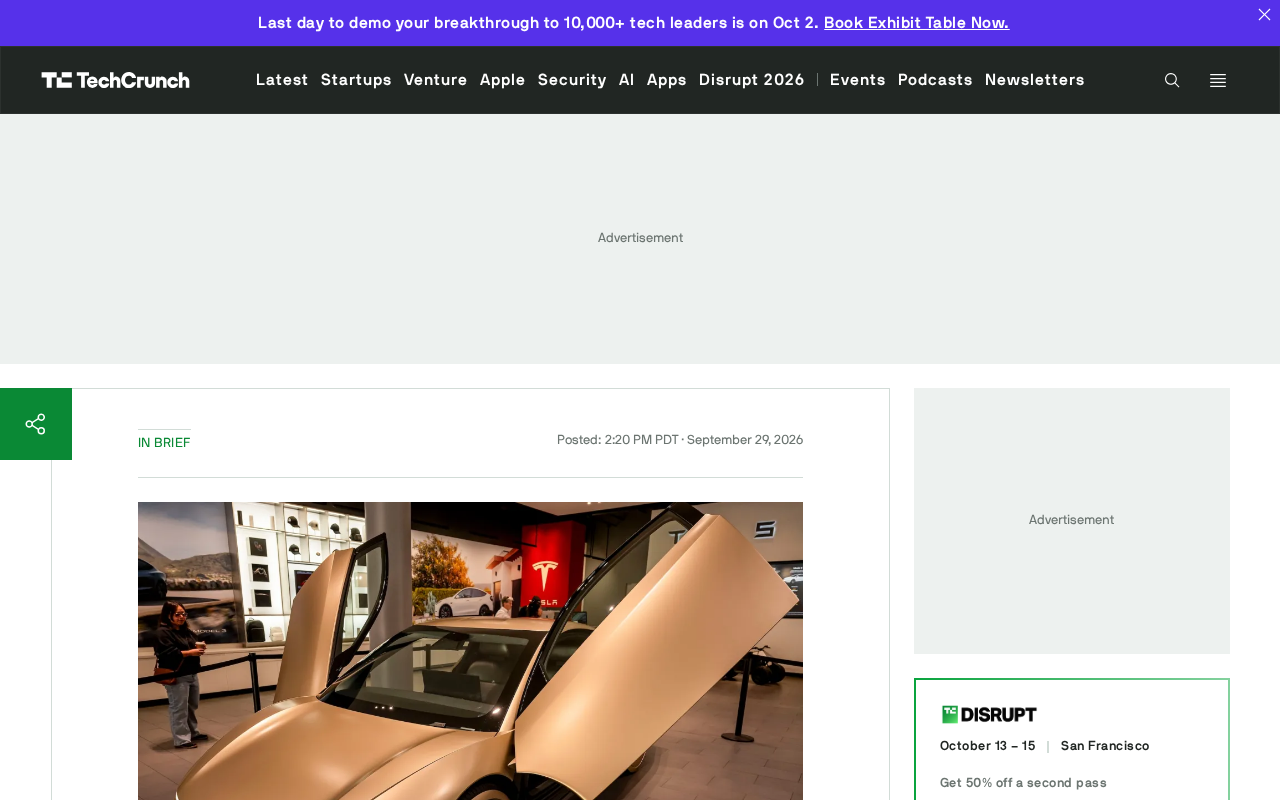
特斯拉获300亿美元新授信,加码Cybercab与Optimus量产
特斯拉获得300亿美元新增信贷额度,为Cybercab无人出租车与Optimus人形机器人的规模化量产储备资金。公司今年已规划至少250亿美元资本支出,暂不动用新债务。
特斯拉Optimus机器人量产遇阻:从万台目标到每周数百台的现实
特斯拉Optimus人形机器人量产遇挑战,据The Information报道,实际产量仅为每周数百台,与每周2万台目标相差百倍。改造Model S/X产线的策略引发新的制造难题。
 科技前沿
具身智能与类人机器人:认知架构的交叉探索
Reddit社区发起具身智能连接倡议,聚焦类人机器人、VLM/VLA、世界模型与认知架构的交叉设计,反映该领域跨学科协作与技术整合的现实需求。
 行业洞察
AI行业一周巨变:算力竞赛、模型降价与机器人突破
本周AI领域重磅事件汇总:Anthropic联手SpaceX争夺算力,OpenAI发布GPT 5.5 Instant减少幻觉,DeepSeek V4以极低成本挑战闭源巨头,谷歌秘密测试AI代理Rimi,中国人形机器人展现惊人实力。深度解析AI产业正在经历的深层变革。
 产品体验
硅谷工程师裸辞造AI陪伴机器人:用戏剧思维让机器人活起来
前英伟达GTC大会获奖项目Sparky,由大厂裸辞的AI研究员Alexis打造。他用十年戏剧表演经验设计AI人格系统,赋予桌面机器人动态兴趣、长期记忆和主动社交能力,重新定义AI陪伴与人机交互的可能性。
 科技前沿
宇树科技GD01载人机甲发布:65万美元,全球首款量产机甲
宇树科技正式发布GD01可变形载人机甲,售价65万美元,号称全球首款量产就绪的载人机甲。本文详解GD01产品定位、技术亮点、目标客户及行业竞争格局。