#具身智能
共 44 篇相关文章

Splat2Act:用手机扫描让机器人学会抓取你家的东西
Splat2Act 是一套 real-to-sim-to-real 自动化流水线,用户仅需手机扫描场景和拍摄物品,即可将 π0.5 等 VLA 策略个性化到自家环境。真机抓取成功率从 0% 提升至 63.9%,有效弥合仿真到真实的迁移鸿沟。

RESCUE框架:机器人故障报警到底值不值得响应?
RESCUE 提出反事实评估框架,重新审视机器人VLA运行时故障监控器的真实价值。研究发现高检测准确率不等于低干预成本,理想检测器误报率上限仅2.0%-3.3%,监控价值取决于可用干预与部署工作负载。

世界动作模型对决VLA:机器人技术的GPT-2时刻来了?
世界动作模型(WAM)与视觉-语言-动作模型(VLA)成为机器人学习的两大路线。本文解析二者的技术差异、泛化思路与融合趋势,并探讨机器人是否真的迎来了「GPT-2 时刻」。

湾区机器人生态全景:为何硅谷是具身智能之都
硅谷湾区被称为全球机器人之都,聚集超过300家机器人公司与实验室。本文梳理斯坦福、伯克利高校人才源头,Figure、NVIDIA、Tesla等明星企业,以及深厚风投网络如何共同构成湾区具身智能生态优势。
480+机器人论文开源索引:VLA、具身操作与Sim-to-Real一站检索
一个开源的机器人论文索引,收录480+篇附带可运行代码的论文,覆盖VLA、机械臂操作、Sim-to-Real、人形机器人等方向,每日更新并提供通俗摘要与主题标签筛选。

ROMA:让大模型主动决策的多感官物体感知系统
ROMA 是一套基于大语言模型规划器的真实多感官主动感知系统,它颠覆传统「先感知后行动」范式,让系统主动判断信息缺口、有目的地获取证据,并评估证据充分性。研究已开源代码与论文。
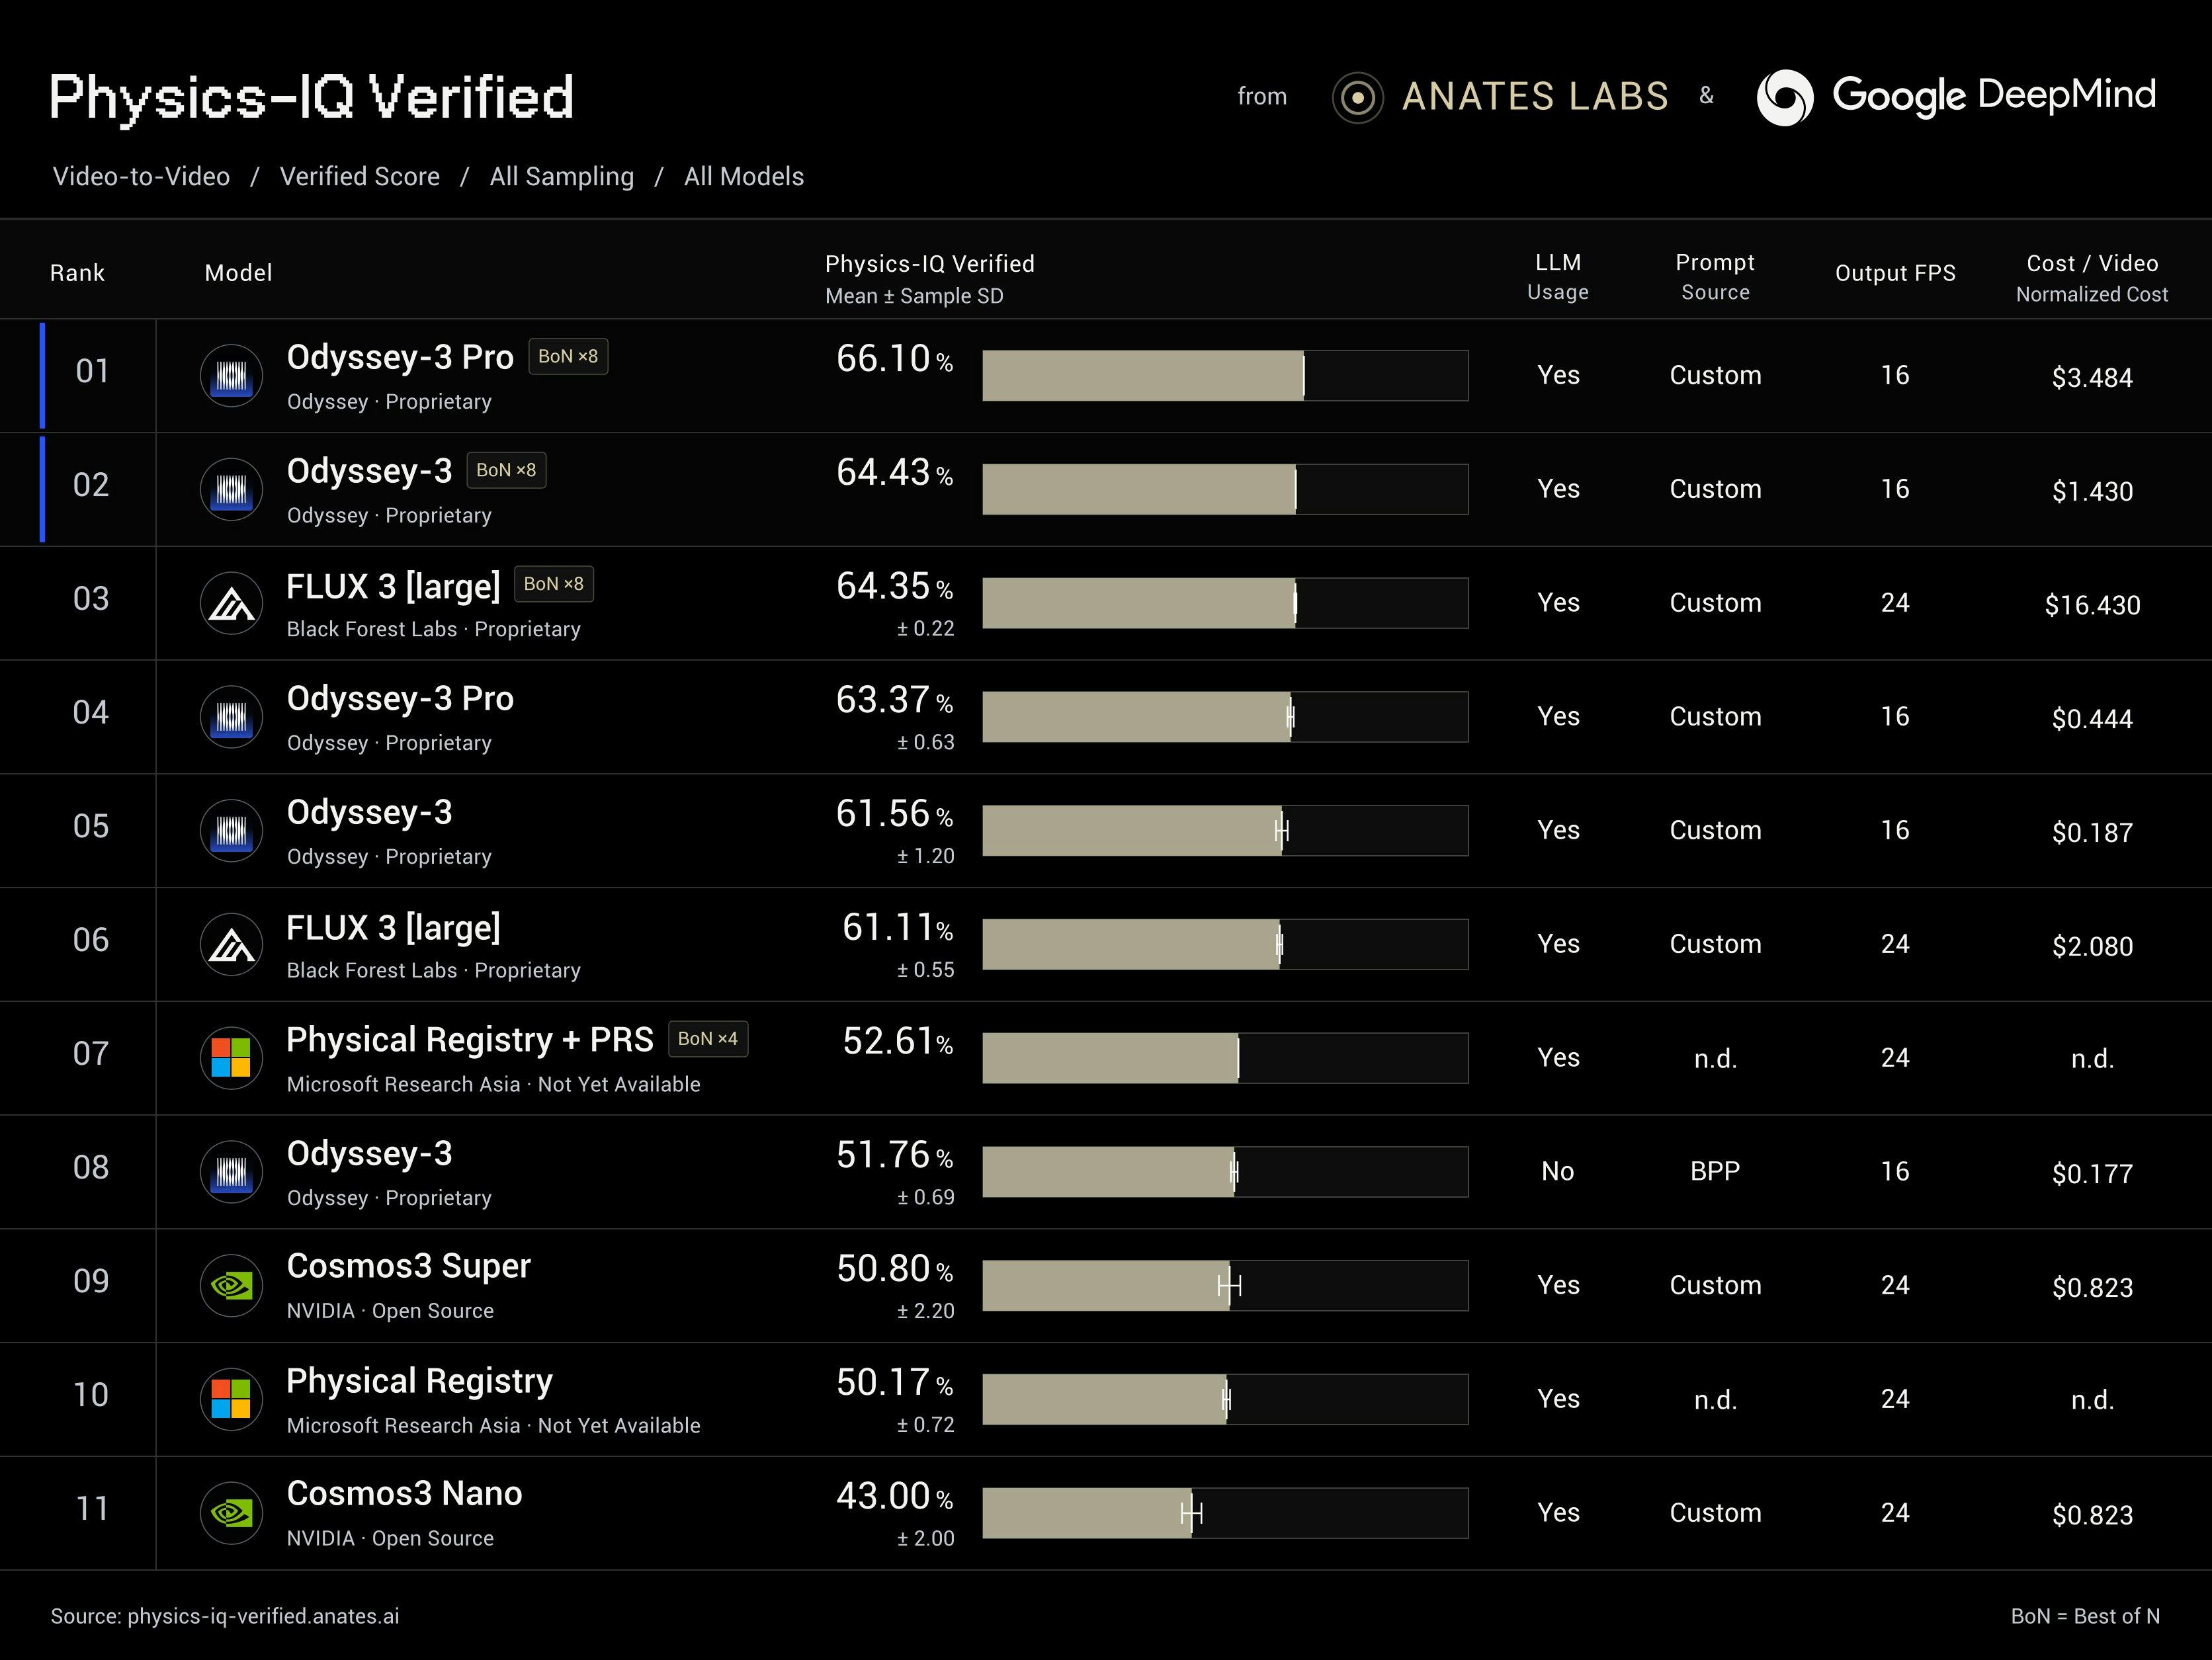
Odyssey 3:实时模拟物理的世界模型来了
Odyssey 3 是一款实时模拟物理的基础世界模型,可从提示生成可交互环境,并被适配到机械臂、人形机器人、驾驶和智能体训练等任务。本文解析其技术亮点与应用前景。
谷歌Antigravity上线Opus 5.5,宇树开源60亿参数机器人模型
谷歌Antigravity上线Opus 5.5仅限付费Pro和Ultra用户,宇树开源60亿参数人形机器人模型Unifor LMW-LA,DSH更新0.2.1-alpha.1,Anthropic投入1亿美元培训工程师。一文速览本期AI行业动态。
完美世界模型也打不赢卡尔森:AI预测与决策的鸿沟
AI研究者Alexander Mattick指出,即使拥有完美的象棋世界模型也无法战胜卡尔森,因为预测未来与做出正确决策是两回事。本文解析世界模型的能力边界、人形机器人只会后空翻却不会取牛奶背后的触觉感知与接触密集环境难题。
7人团队Innate:用极致精简打造日常生活机器人
机器人初创公司Innate以7人团队挑战日常生活机器人领域,联合创始人称"7人做50人的工作"。本文解析小团队在AI工具加持下的高效创业模式与具身智能创业趋势。
Spec:开源全尺寸具身AI机器狗的低成本实践
开发者正在打造开源全尺寸机器狗Spec,用树莓派5、Oak-D Pro W与Jetson Orin NX三块消费级硬件实现导航、视觉与AI计算,主打完全离线与仿真训练,以远低于波士顿动力Spot的成本复现类似能力。
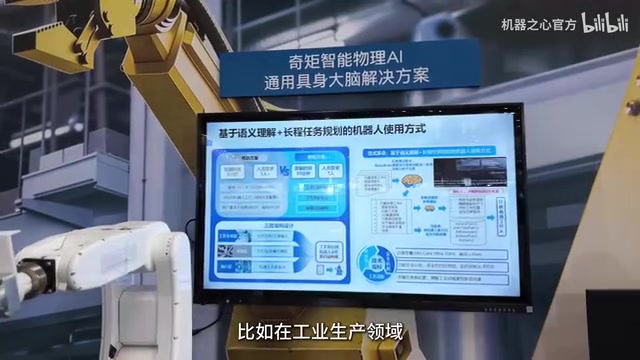
英特尔OEP+具身智能套件:让AI真正落地现实
英特尔技术创新与产业生态大会展示OEP开放边缘平台与具身智能开发套件,通过行业AI和物理AI两条主线,让AI从云端模型落地为工业、医疗、零售及机器人等真实场景的生产力。
VSArena 1.0发布:具身AI的开放浏览器基准测试来了
VSArena 1.0发布,这是面向具身AI和VLA策略的开放浏览器基准测试。物理仿真运行于浏览器Rapier引擎,策略通过WebSocket接入,ELO榜单经Ed25519签名验证防作弊,约10分钟即可提交参与。
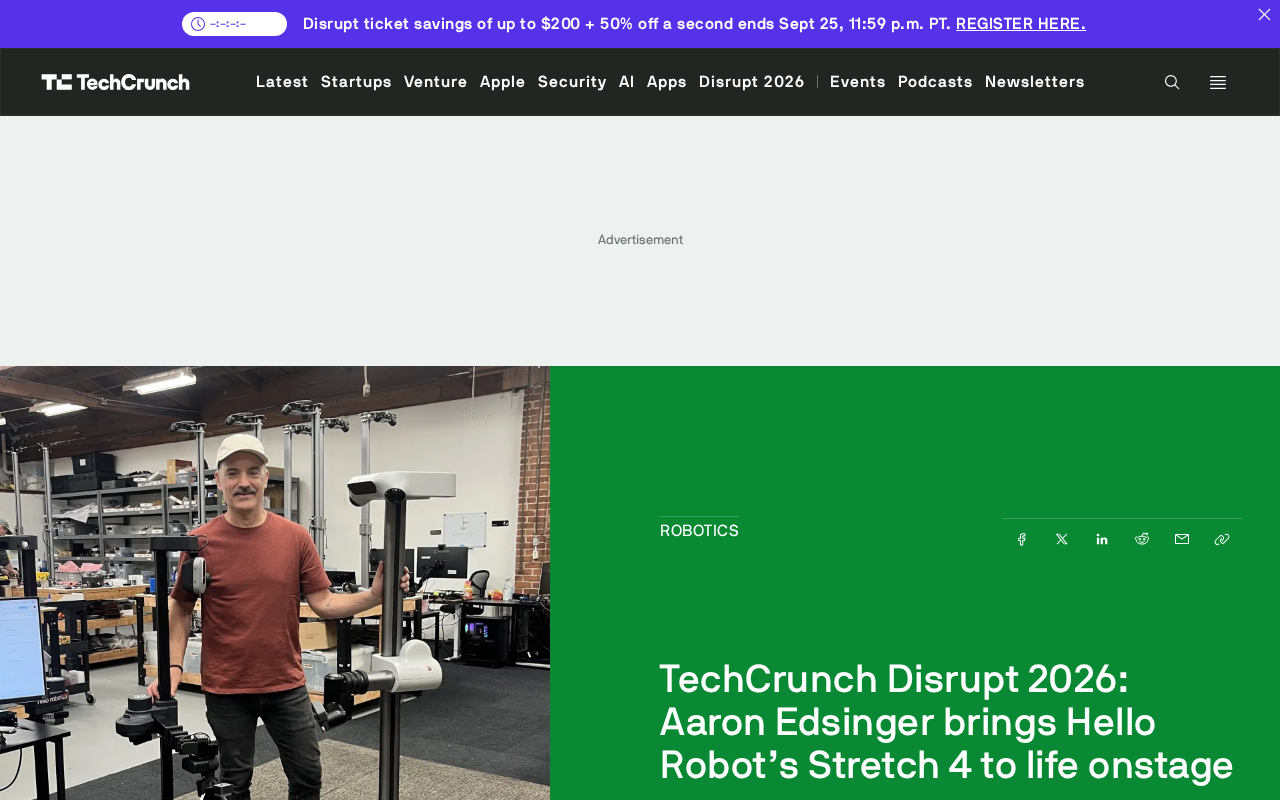
Hello Robot将携Stretch 4机器人亮相TechCrunch Disrupt 2026
Hello Robot CEO Aaron Edsinger将在TechCrunch Disrupt 2026的Real World AI Stage现场演示Stretch 4移动操作机器人。了解这款具身智能机器人的看点及大会参会优惠信息。
机器人为何还没迎来"ChatGPT时刻"?英伟达专家将揭晓答案
英伟达专家Les Karpas将在TechCrunch Disrupt 2026解读机器人为何还未迎来自己的"ChatGPT时刻"。本文分析具身智能的数据瓶颈、硬件挑战与英伟达的行业布局。
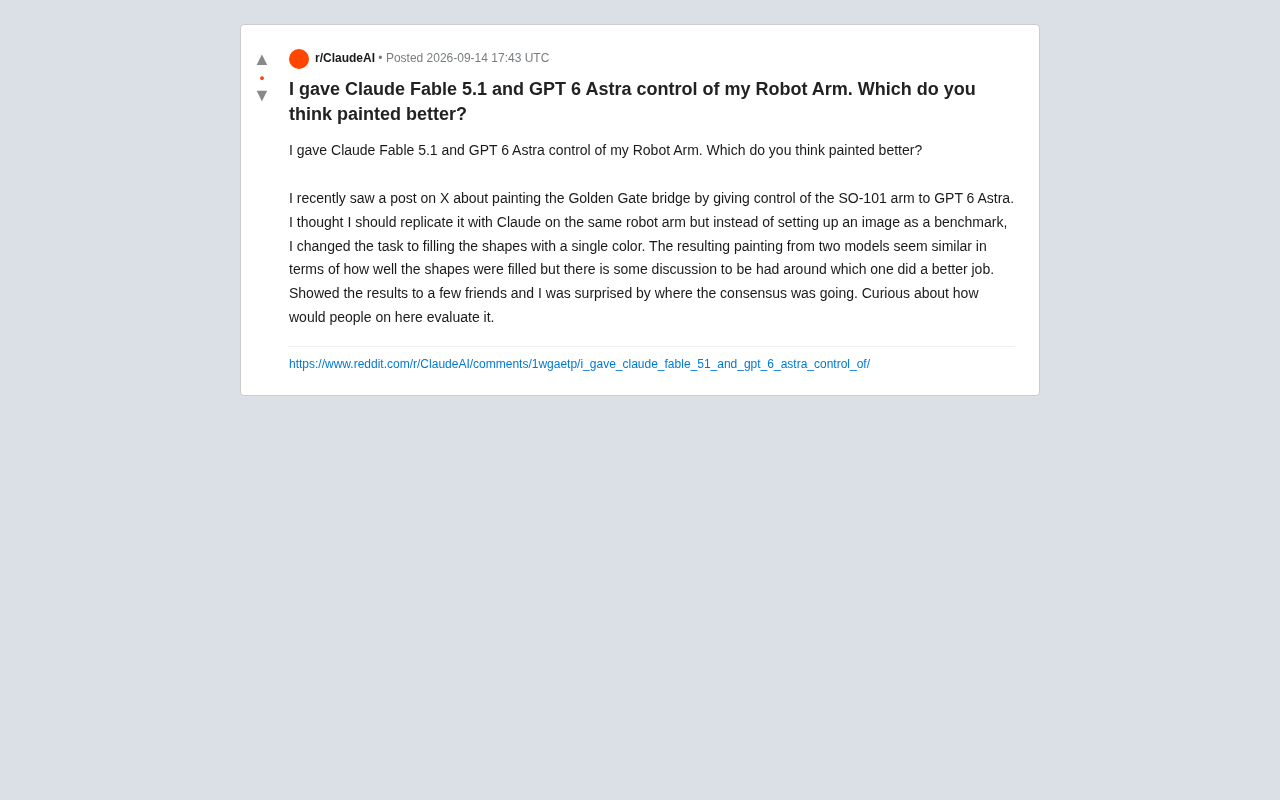
Claude与GPT操控机械臂绘画对决:谁更胜一筹?
一位开发者让Claude Fable 5.1与GPT 6 Astra分别操控同一台SO-101机械臂完成单色填充绘画任务,对比两款大模型在具身智能与动作控制上的表现。本文解析实验设计、评测维度及其对AI具身能力评估的启示。
家用AI机器人还有多远?技术瓶颈与落地时间线
家用AI机器人何时进入普通家庭?本文分析家用机器人的核心技术瓶颈、不同的落地时间线预测,以及从专用设备到通用助手的现实演进路径。

持续学习的两难:具身智能体如何审计更新准入
arXiv新论文提出具身智能体持续学习中的更新准入审计协议,指出基于区间的置信门会阻碍有益更新,配对二项检验可将接受率从0提升至31.6%,并揭示无条件回放在闭环中反而更优的反直觉发现。

