#机器人
共 109 篇相关文章
机器人如何在行动前预演?NVIDIA世界模型解析
NVIDIA研究员Mingyu Liu解析世界模型如何让机器人在行动前预测结果。本文介绍正向动力学、逆向动力学与策略三种建模能力的协同效应,以及Cosmos作为虚拟测试场的价值。
4舵机开源机器狗Quaddle:20分钟组装,手把手教它新动作
Petoi创始人推出开源四足机器狗Quaddle,仅4个舵机、无需焊接,20分钟即可组装行走。支持手把手示教新动作、Arduino传感器与AI视觉模块,固件基于OpenCat开源,是入门AI机器人的低门槛平台。
完美世界模型也打不赢卡尔森:AI预测与决策的鸿沟
AI研究者Alexander Mattick指出,即使拥有完美的象棋世界模型也无法战胜卡尔森,因为预测未来与做出正确决策是两回事。本文解析世界模型的能力边界、人形机器人只会后空翻却不会取牛奶背后的触觉感知与接触密集环境难题。

双足机器人仿真到现实迁移:Sim-to-Real难题全记录
一位开发者分享双足行走机器人最新进展,深入探讨仿真到现实(Sim-to-Real)迁移难题,对比Genesis、MuJoCo与Isaac Lab三款仿真器的摩擦接触差异,以及强化学习机器人开发中的真实工程困境。
乒乓球机器人如何读取旋转并实时调整挥拍
乒乓球机器人如何读取来球旋转并实时调整挥拍?本文拆解其高速视觉感知、轨迹预测与运动控制的完整技术链条,解析这类项目背后的核心难题与应用价值。
7人团队Innate:用极致精简打造日常生活机器人
机器人初创公司Innate以7人团队挑战日常生活机器人领域,联合创始人称"7人做50人的工作"。本文解析小团队在AI工具加持下的高效创业模式与具身智能创业趋势。

Destro AI的制胜秘诀:让机器人与人类协同工作
Destro AI称其制胜秘诀在于让机器人与人类协同工作,而非成为一家传统机器人公司。本文解读其差异化定位背后的产品逻辑及对机器人行业的启示。
Spec:开源全尺寸具身AI机器狗的低成本实践
开发者正在打造开源全尺寸机器狗Spec,用树莓派5、Oak-D Pro W与Jetson Orin NX三块消费级硬件实现导航、视觉与AI计算,主打完全离线与仿真训练,以远低于波士顿动力Spot的成本复现类似能力。

AI周报:GPT-6双模型降价、Atlas进厂、Qwen-Image 2.1开源权重
本周AI周报:OpenAI发布GPT-6 Sol/Luna并下调API价格,Anthropic推出Claude Opus 5.5,阿里开源Qwen-Image 2.1权重,波士顿动力Atlas进入现代汽车工厂训练,平头哥公布训练推理芯片。一文看懂大模型、机器人与AI硬件最新动态。

Cubic Doggo实战:用MuJoCo和PPO训练机器狗站立的强化学习踩坑记
开发者分享用MuJoCo、PPO和Stable Baselines3训练自制机器狗站立的强化学习实践。项目揭示了奖励函数设计中的经典陷阱:为省力而两腿站立的非预期策略,并给出四足着地与斜坡平衡的优化思路。
 科技前沿
用AI控制器打游戏:现实边界与可行路径
Reddit开发者提问:AI能否通过物理控制器玩游戏?本文拆解技术栈、强化学习瓶颈与伦理边界,给出从模拟器到物理控制器的可行路径,帮助初学者设定合理目标。

低成本双足机器人DIY实录:CBR-II的第二次尝试
Reddit创客分享第二代低成本双足机器人CBR-II项目。本文解读低成本双足机器人的执行器选型、3D打印结构与闭环控制难点,探讨DIY机器人社区的工程价值。
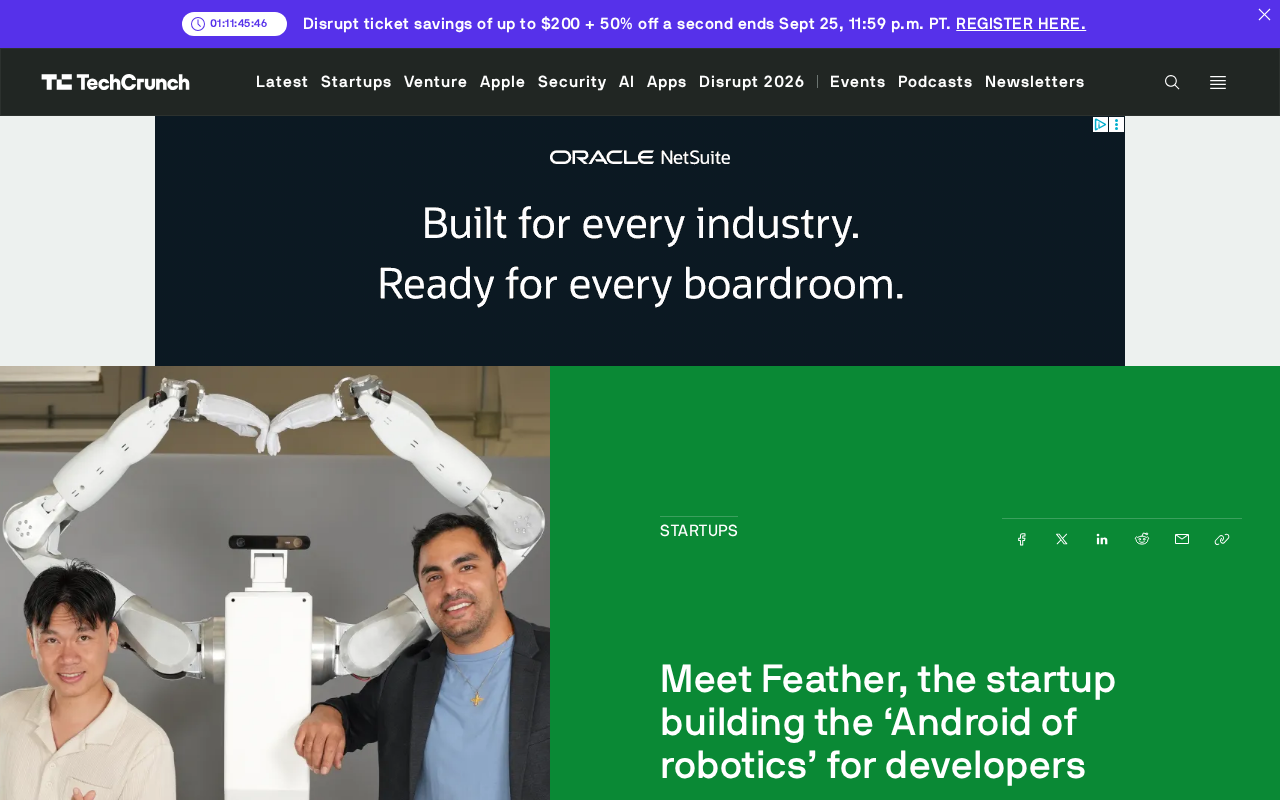
Feather:为开发者打造机器人界的"安卓系统"
机器人初创公司 Feather 押注一套 3 万美元、面向软件开发者的可定制平台,试图成为"机器人界的安卓",通过开放生态降低机器人开发门槛。
用Arduino Uno Q和Feetech舵机打造机器鸭:一次开源硬件实践
一位创客用Arduino Uno Q主控板和Feetech舵机打造机器鸭项目并在Reddit分享。本文解析该DIY机器人的硬件选型、技术难点及开源创客文化价值。
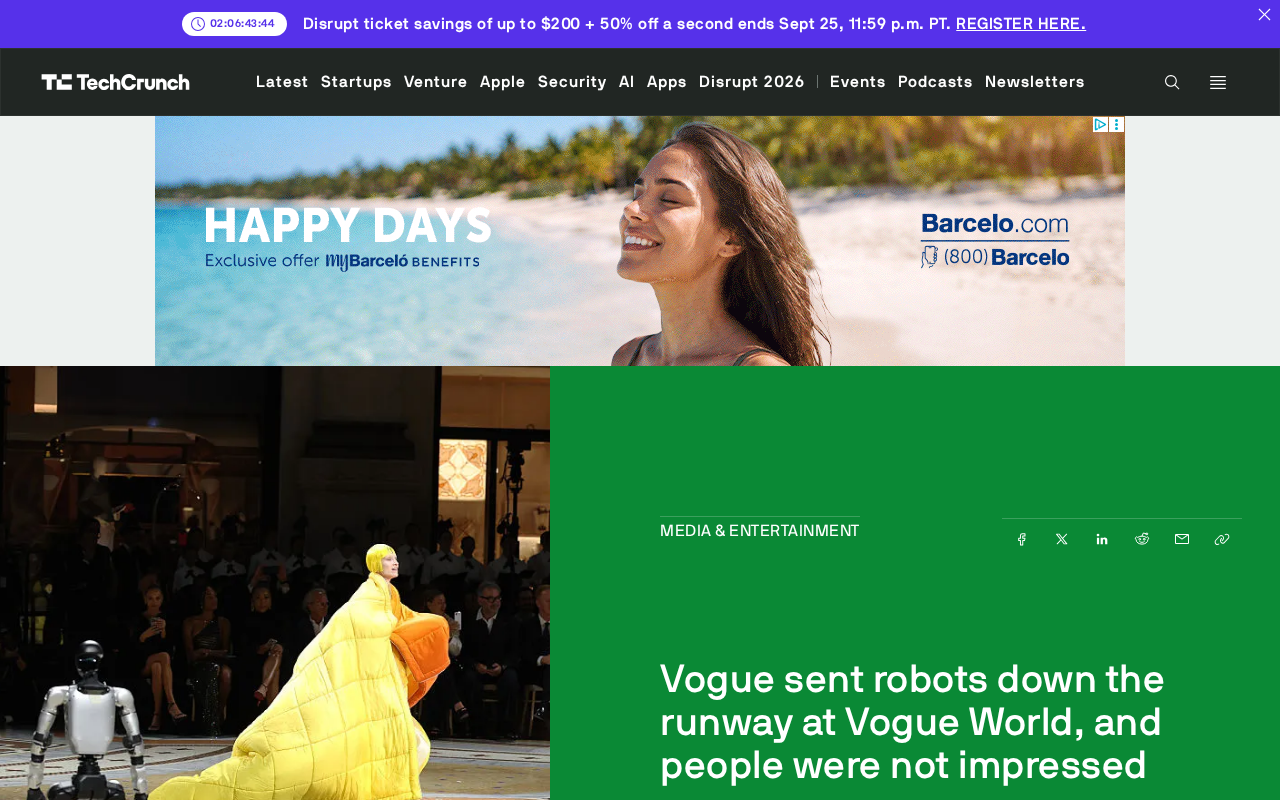
Vogue World机器人走秀翻车:科技与时尚的尴尬碰撞
Vogue World活动让机器人走上时尚T台,却遭遇观众普遍差评。本文分析这场科技与时尚融合尝试为何翻车,并探讨AI与机器人技术跨界应用的边界与思考。
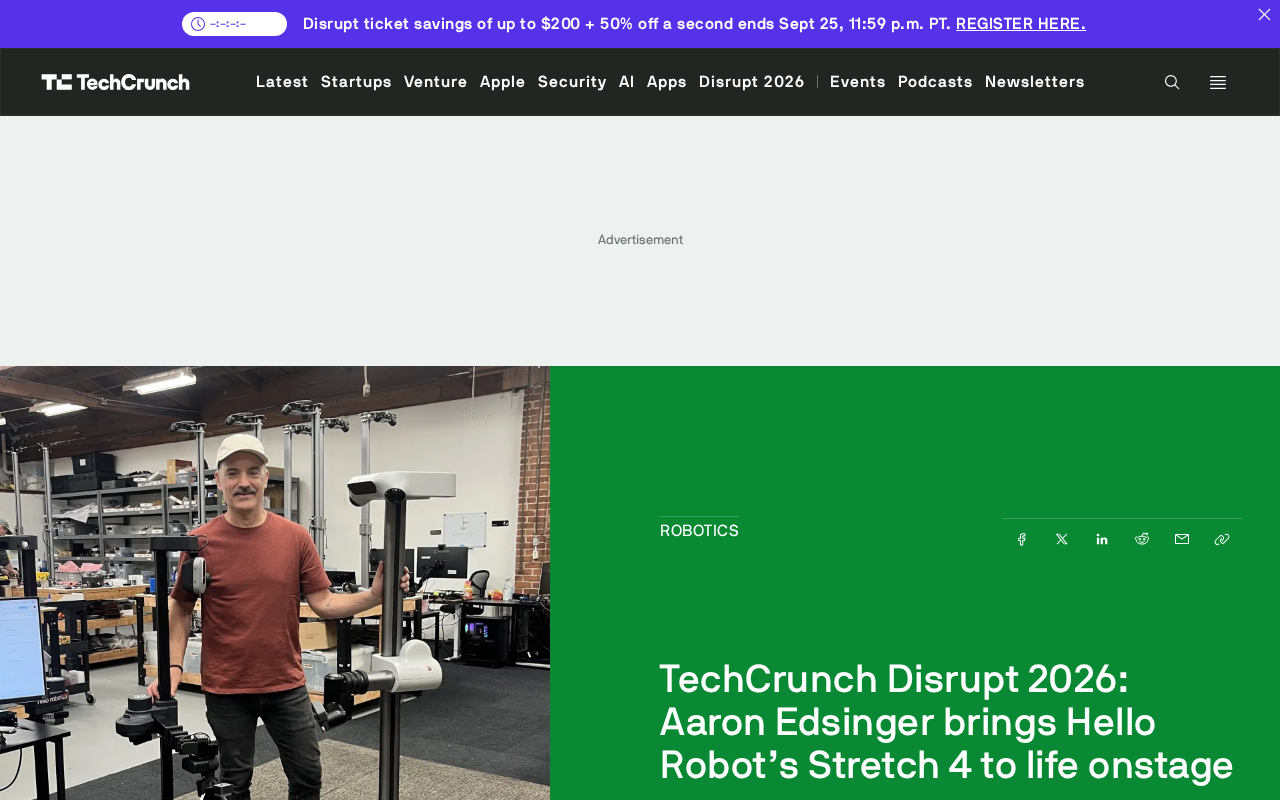
Hello Robot将携Stretch 4机器人亮相TechCrunch Disrupt 2026
Hello Robot CEO Aaron Edsinger将在TechCrunch Disrupt 2026的Real World AI Stage现场演示Stretch 4移动操作机器人。了解这款具身智能机器人的看点及大会参会优惠信息。
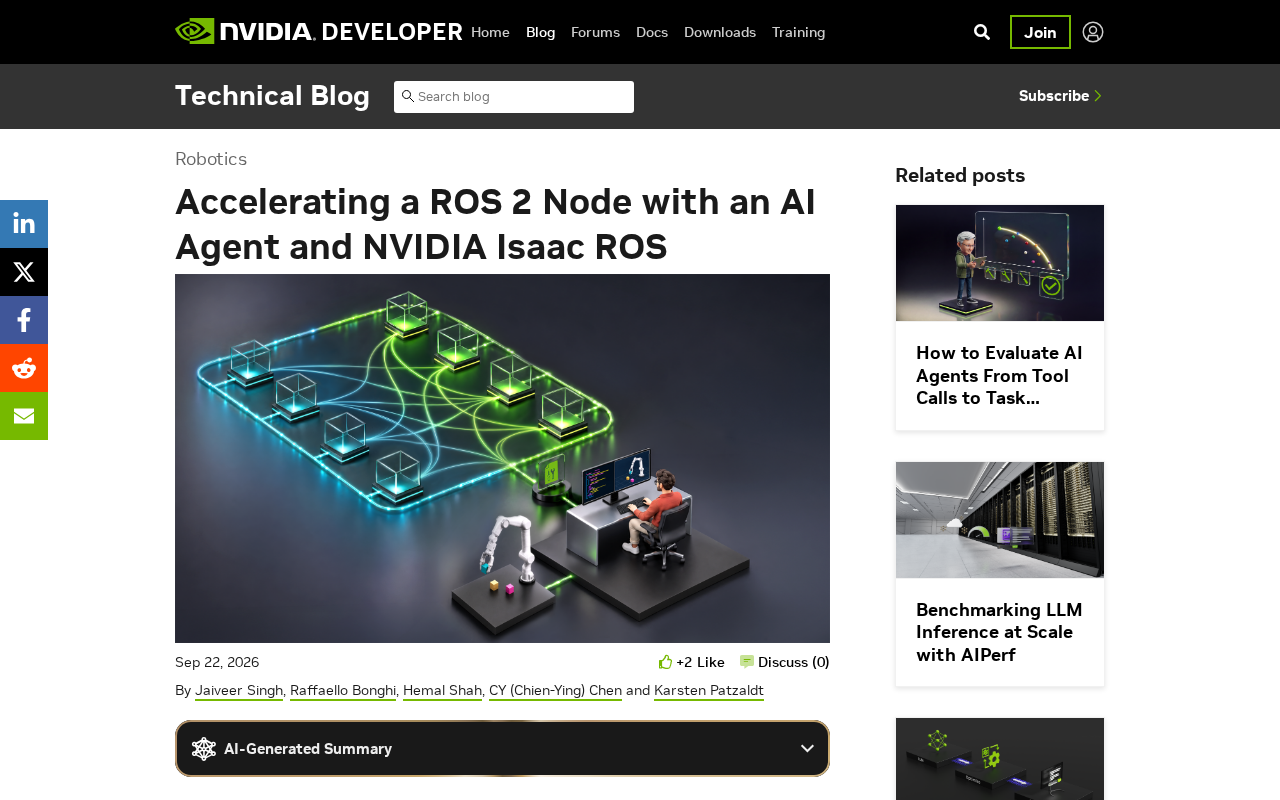
用AI Agent加速ROS 2节点:NVIDIA Isaac ROS实践解析
NVIDIA Isaac ROS结合AI Agent加速ROS 2节点开发。本文解析为何GPU加速不等于ROS 2图加速,以及如何通过零拷贝优化数据流转、降低机器人高性能开发门槛。
机器人为何还没迎来"ChatGPT时刻"?英伟达专家将揭晓答案
英伟达专家Les Karpas将在TechCrunch Disrupt 2026解读机器人为何还未迎来自己的"ChatGPT时刻"。本文分析具身智能的数据瓶颈、硬件挑战与英伟达的行业布局。